La conclusión
Si está controlando la velocidad de un motor de corriente continua, el método más adecuado depende de si necesita una velocidad constante bajo cargas variables o una velocidad ajustable y sencilla para una carga conocida. En la mayoría de los casos, la modulación por ancho de pulso (PWM) es la opción correcta, ya que regula el voltaje promedio en el inducido sin desperdiciar energía en forma de calor. Funciona tanto con motores de corriente continua con escobillas como sin escobillas.
Para los motores de corriente continua de imanes permanentes, la velocidad es aproximadamente proporcional al voltaje aplicado; sin embargo, el motor también disminuye su velocidad cuando aumenta la carga, debido a que fluye mayor corriente por el inducido. Si esta caída de velocidad resulta inaceptable, añada retroalimentación en lazo cerrado. A nivel del fabricante original (OEM), esta distinción suele determinar si una máquina de limpieza puede manejar una carga pesada o si una bomba mantiene estable su caudal.
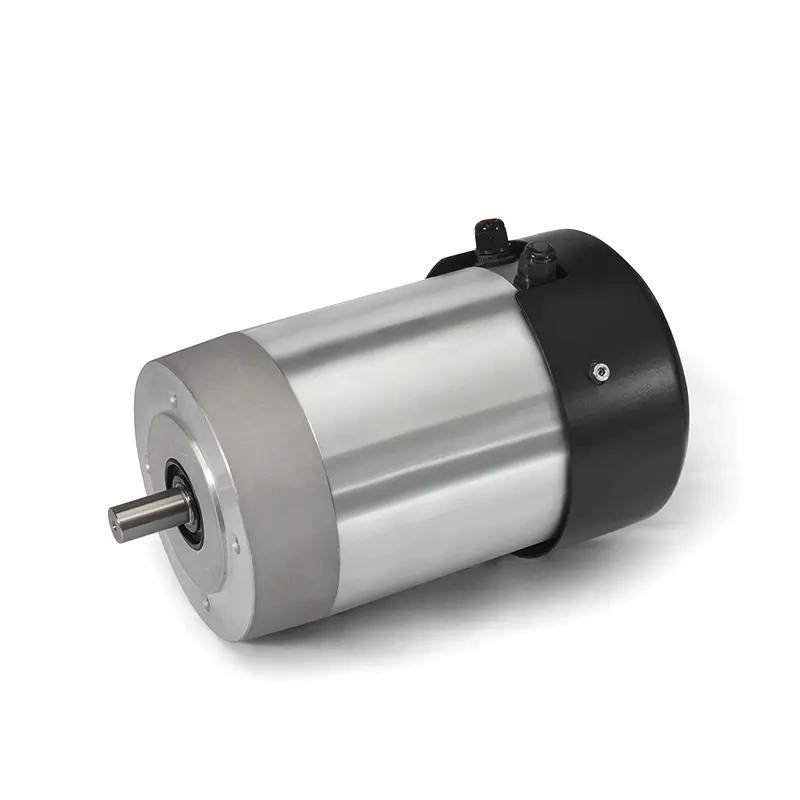
Por esta razón construimos motores de corriente continua y motores reductores de corriente continua. El motor es solo la mitad del conjunto; el controlador, la caja de cambios, el sistema de frenado y el sensor de retroalimentación también influyen en el comportamiento final de la velocidad.
Comience por el perfil de carga, no por el controlador
El control de la velocidad comienza con una pregunta: ¿qué hace el motor cuando cambia la carga? En una barredora, el motor de escobillas se enfrenta a alfombras, baldosas y residuos; en una bomba, la carga es relativamente estable; y en una cinta transportadora, el par puede aumentar bruscamente cuando se acumulan las cajas. Cada situación requiere seleccionar un tamaño de motor y un tipo de control de velocidad adecuados.
Una línea de pensamiento típica para un ingeniero de equipos podría ser:
- Defina el rango de velocidad de salida requerido en el eje accionado. Un motor reductor de corriente continua de 250 W con una caja de engranajes 20:1 quizá solo alcance entre 50 y 300 rpm, incluso si el motor puede girar a mayores velocidades.
- Identifique el par máximo de carga a la velocidad más baja. La modulación por ancho de pulso mantiene disponible el par, pero el motor y la caja de cambios aún deben soportar ese pico.
- Decida si la velocidad debe permanecer constante ante cambios en las condiciones del suelo, la altura de la pila o la viscosidad del fluido.
- Determine si el controlador requiere función de inversión, frenado o arranque suave para proteger la máquina.
Este enfoque basado en la carga es común en aplicaciones industriales de control, donde los motores de corriente continua deben trabajar junto con cintas transportadoras, rodillos y bombas.
Cuatro métodos para controlar la velocidad de un motor de corriente continua
Existen cuatro formas de variar la velocidad de un motor de corriente continua. Cada una implica una combinación diferente de costos, eficiencia y rango de velocidad.
Control del voltaje de alimentación
El método más sencillo consiste en modificar el voltaje suministrado al motor. Si aplica 12 V a un motor de corriente continua de imanes permanentes diseñado para 24 V, la velocidad en vacío se reducirá aproximadamente a la mitad. Este procedimiento es fácil de probar en el laboratorio, pero una fuente de alimentación de corriente continua variable resulta demasiado voluminosa y costosa para la mayoría de las máquinas. Un regulador lineal puede reducir el voltaje, pero disipa la diferencia en forma de calor; para un motor que consume varios amperios, este calor es inaceptable dentro de una carcasa sellada.
PWM
La PWM es la técnica principal para el control de la velocidad de los motores de corriente continua. Un MOSFET o un IGBT enciende y apaga la fuente de alimentación a una frecuencia que oscila entre 1 kHz y 20 kHz. El ciclo de trabajo determina el voltaje promedio. Con un ciclo de trabajo del 50 % en una fuente de 24 V, el motor percibe un voltaje promedio equivalente de aproximadamente 12 V, aunque la corriente se entrega en pulsos que mantienen el par motor. La eficiencia puede alcanzar el 90 % o incluso superar ese valor, ya que el transistor está completamente encendido o completamente apagado.
Un puente H hace que la PWM sea aún más útil. Permite invertir la dirección de la corriente de salida, de modo que el motor pueda girar en ambos sentidos. Además, posibilita el frenado dinámico al cortocircuitar los terminales del motor o al regenerar corriente hacia la fuente de alimentación.
Control del voltaje de la armadura
El control del voltaje del inducido es el método clásico para las máquinas de corriente continua de excitación independiente. El devanado de campo recibe un voltaje fijo, mientras que el voltaje del inducido se varía. Esto proporciona un par constante por debajo de la velocidad nominal. En los motores de imanes permanentes, este método no es más que otra forma de referirse al control del voltaje de alimentación. En ambos casos, la velocidad del motor varía con el voltaje, y la velocidad nominal del motor constituye el límite superior.
Control del flujo magnético
El control del flujo magnético, también llamado debilitamiento del campo, aumenta la velocidad por encima de la velocidad nominal reduciendo la corriente del campo. Este método solo es aplicable a los motores de corriente continua de campo bobinado. En los motores de imanes permanentes, el campo es fijo, por lo que el control del flujo magnético resulta imposible. Si se requieren velocidades superiores a la nominal del motor, generalmente resulta más práctico optar por un motor de mayor potencia o por una topología de accionamiento diferente.
| Método de control | Tipo de motor | Efficiency | Best Fit |
|---|---|---|---|
| Voltaje de alimentación (lineal) | De imán permanente con escobillas | Bajo | Pruebas de laboratorio, prototipos de baja potencia |
| PWM | Con escobillas y sin escobillas | Alto | Equipo de limpieza, transportadores, bombas |
| Armature voltage control | Campo bobinado de excitación independiente | Medium | Accionamientos industriales de par constante por debajo de la velocidad nominal |
| Flux control | Solo campo bobinado | Medium | Velocidades más altas por encima de la velocidad base nominal |
Para un motor de imanes permanentes, esto significa que la modulación por ancho de pulso (PWM) es casi siempre el punto de partida adecuado. La tabla anterior muestra la diferencia en términos prácticos.
Control de velocidad de motores de corriente continua en bucle abierto frente a bucle cerrado
Un controlador PWM en bucle abierto simplemente suministra el voltaje promedio seleccionado. Si la carga es ligera y estable, la velocidad del motor varía muy poco. Sin embargo, cuando aumenta el par de carga, la velocidad del motor disminuye porque tanto la corriente del inducido como la caída de tensión en los devanados del inducido se incrementan. En un motor pequeño de imán permanente, esa caída puede alcanzar entre el 10 % y el 30 % desde vacío hasta plena carga. En algunas aplicaciones, esto resulta aceptable; en otras, afecta la calidad del producto.
Un controlador en bucle cerrado incorpora retroalimentación. Un sensor Hall en un motor sin escobillas proporciona una señal relacionada con la velocidad que el controlador utiliza para ajustar el ciclo de trabajo del PWM. El controlador compara la velocidad real con la velocidad establecida y eleva o reduce el ciclo de trabajo. El resultado es una curva de velocidad‑par mucho más plana. Con un codificador en un motor con escobillas, se aplica el mismo principio.
Los motores sin escobillas con reductores son especialmente fáciles de controlar en bucle cerrado, ya que la electrónica de conmutación ya requiere información sobre la posición del rotor. Añadir sensores Hall o un codificador suele ser sencillo. Si opta por un motor sin escobillas con reductor y controlador integrado, el fabricante del motor puede proporcionar tanto los conectores de alimentación como los de señalización, lo que simplifica la instalación eléctrica.
Al comparar opciones de motores, revise la especificación de regulación de velocidad. Los motores con escobillas en bucle abierto pueden tener una tolerancia de ±10 % respecto a la carga; mientras que los sistemas sin escobillas en bucle cerrado pueden mantener un margen más estrecho si el controlador está ajustado específicamente al motor.
Elegir el motor y el controlador juntos
Es común seleccionar por separado un motor y un controlador de velocidad, pero esto genera problemas de compatibilidad. El controlador debe poder soportar la corriente de bloqueo del motor, no solo su corriente nominal. Un motor que está clasificado para 1 kW a 3500 rpm puede consumir varias veces esa corriente al arrancar. Si el límite de sobrecorriente del controlador es demasiado bajo, el accionamiento se desconectará cada vez que la máquina arranque.
Las clasificaciones de voltaje también deben coincidir. Un motor sin escobillas de 48 V no puede funcionar con un controlador de 24 V y aún así alcanzar la velocidad nominal. De manera similar, un controlador con una tensión máxima de 30 V no es seguro cuando se alimenta con 48 V, incluso si el motor está diseñado para ello.
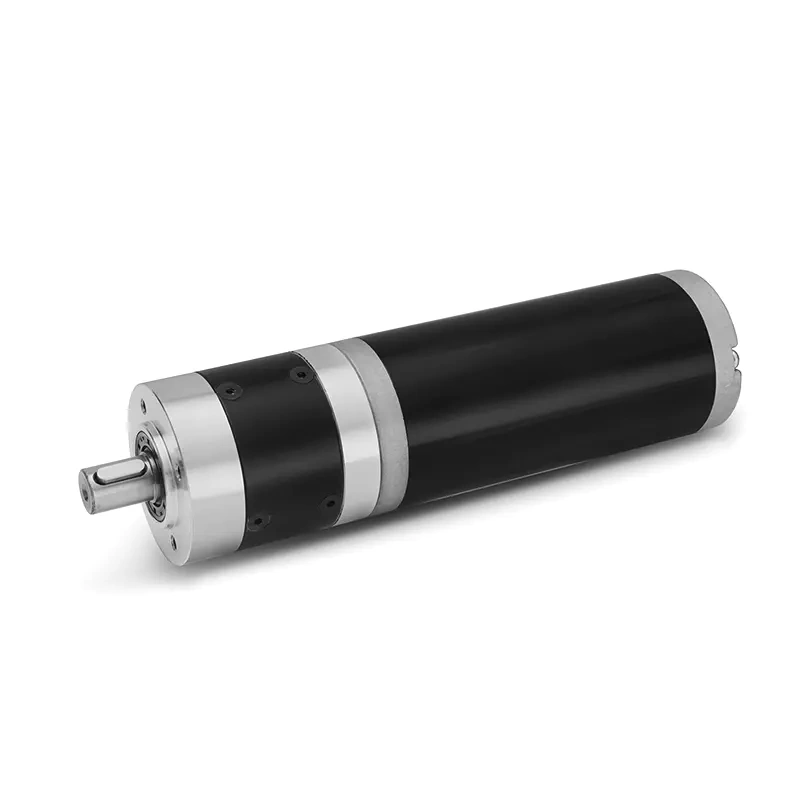
Para los motores con reductores, el rango de velocidad se define en el eje de salida. Un motor que gira a 3000 rpm mediante un reductor de relación 10:1 proporciona 300 rpm en el eje de salida. El reductor también aumenta el par y ralentiza la respuesta dinámica. Esto suele ser una ventaja, pero puede dificultar la puesta a punto del controlador si la inercia es elevada.
Una lista de verificación sencilla para un paquete de control de velocidad OEM debería incluir:
- Par continuo y par máximo en el eje de salida.
- Rango de velocidad nominal y la resolución de control de velocidad que requiere.
- Tolerancia de la tensión de alimentación y la corriente consumida.
- Ciclo de trabajo y temperatura ambiente.
- Si se requiere retroalimentación y, en caso afirmativo, qué tipo.
- Requisitos de frenado o inversión de sentido.
- Clasificación IP del motor y del controlador.
- Límites de ruido y vibración en el producto final.
Control de velocidad en un paquete OEM real
Tomemos como ejemplo una barredora alimentada por batería. El motor del cepillo es un motor de corriente continua de imanes permanentes con una reducción por engranajes. La fuente de alimentación es de 48 V proveniente de un paquete de baterías, y la velocidad del cepillo debe mantenerse entre 150 y 300 rpm cuando el cepillo entra en contacto con diferentes superficies del suelo. Un controlador PWM de bucle abierto ofrecería un rango de velocidad cómodo, pero la velocidad disminuiría al pasar sobre alfombras gruesas.
La incorporación de un sensor de efecto Hall o un tacómetro permite que el controlador realice la compensación. La corriente del motor aumenta cuando la carga se incrementa; el controlador detecta la disminución de la velocidad y eleva de inmediato el ciclo de trabajo. Si el motor debe ser reversible, un puente H proporciona esa funcionalidad. Si además es necesario detener el accionamiento rápidamente, el frenado dinámico puede integrarse en el mismo controlador.
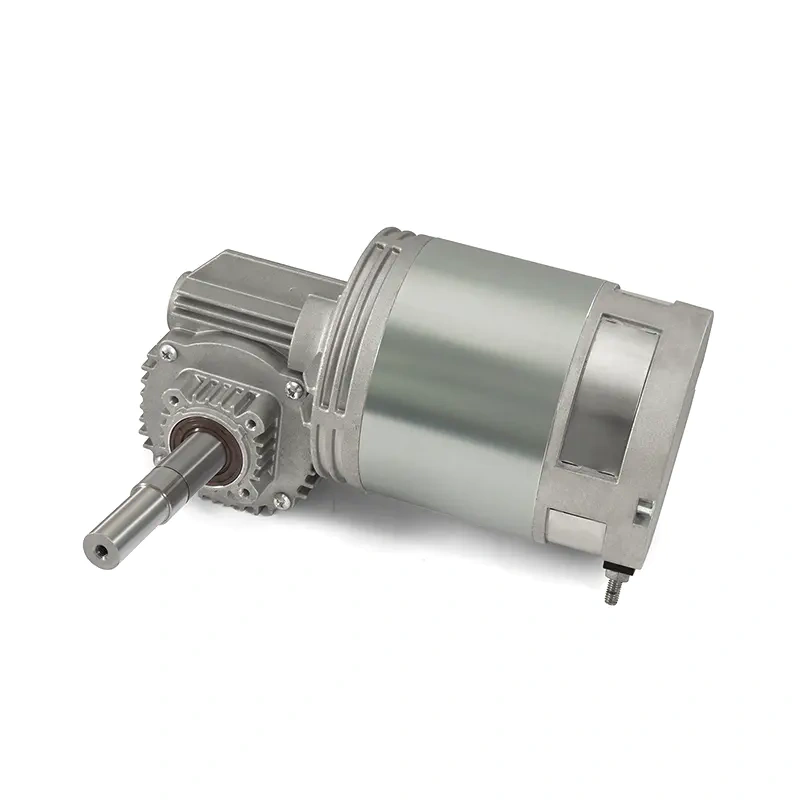
Para una rueda motriz en una máquina móvil, la solución puede ser un transaxle motor que integra el motor y la caja de cambios en una sola carcasa. Los mismos principios de control de velocidad se aplican, pero la integración mecánica resulta más sencilla. En este caso, la elección del controlador está vinculada a las especificaciones de voltaje y corriente del transaxle.
Consideraciones finales para la compra de componentes de control de velocidad de motores de corriente continua
Cuando describa sus requisitos de control de velocidad a un proveedor de motores, evite proporcionar únicamente un valor de voltaje y un número de revoluciones por minuto. El proveedor necesita conocer el par de carga a la velocidad requerida, el ciclo de trabajo y el voltaje de alimentación disponible. Con estos datos, un fabricante experimentado podrá recomendar un motor, una caja de cambios y un controlador como un conjunto integral.
En nuestro sector, el error más frecuente consiste en seleccionar un motor que funciona a la velocidad nominal adecuada, pero no puede proporcionar el par necesario en todo el rango de velocidades. El segundo error común es elegir un controlador con un margen de corriente insuficiente. En tercer lugar, muchos ingenieros olvidan verificar el límite térmico del motor durante el funcionamiento continuo con PWM a baja velocidad, cuando el efecto del ventilador del eje del motor se reduce.
Si está diseñando equipos de limpieza, sistemas logísticos, dispositivos médicos o controles industriales, el control de DC motor la velocidad no sigue una fórmula única para todos. Se trata de una decisión sistémica: el motor, la caja de cambios, el sistema de retroalimentación y el accionamiento deben dimensionarse conjuntamente.
 Spanish
 English
 German
 French
 Italian
 Russian
 Polish
 Dutch