La conclusione
Se stai controllando la velocità di un motore a corrente continua, il metodo migliore dipende dal fatto che tu abbia bisogno di una velocità fissa sotto carichi variabili oppure di una velocità semplice e regolabile per un carico noto. Nella maggior parte dei casi, la modulazione della larghezza d’impulso (PWM) è la scelta più adeguata, poiché consente di controllare la tensione media all’armatura senza dissipare energia sotto forma di calore. Funziona sia con motori a corrente continua con spazzole sia con motori brushless.
Per i motori a corrente continua a magneti permanenti, la velocità è approssimativamente proporzionale alla tensione applicata; tuttavia, la velocità diminuisce anche quando aumenta il carico, poiché scorre una corrente maggiore nell’armatura. Se tale riduzione di velocità risulta inaccettabile, è opportuno aggiungere un sistema di retroazione ad anello chiuso. A livello OEM, questa distinzione spesso determina se una macchina per la pulizia può gestire un carico elevato o se una pompa mantiene stabile la portata.
Costruiamo motori a corrente continua e motori a corrente continua con riduttore proprio per questo motivo. Il motore rappresenta solo metà dell’intero sistema: il controller, il riduttore, il sistema di frenatura e il sensore di retroazione influiscono tutti sul comportamento finale della velocità.
Inizia dal profilo del carico, non dal controller
Il controllo della velocità parte da una domanda: cosa fa il motore quando varia il carico? Su una scopa elettrica, il motore a spazzole incontra tappeti, piastrelle e detriti. Su una pompa, il carico è relativamente stabile. Su un nastro trasportatore, la coppia può aumentare bruscamente quando si accumulano le scatole. Ogni scenario richiede una dimensione diversa del motore e un tipo specifico di controllo della velocità.
Un ragionamento tipico di un ingegnere dell’equipaggiamento potrebbe essere:
- Definisci l’intervallo di velocità di uscita richiesto sull’albero motore. Un motore a corrente continua con riduttore da 250 W e rapporto di trasmissione 20:1 può fornire soltanto 50–300 giri/min, anche se il motore stesso è in grado di ruotare a velocità superiori.
- Individua la coppia massima del carico alla velocità più bassa. La PWM mantiene disponibile la coppia, ma il motore e il riduttore devono comunque sopportare il picco di carico.
- Decidi se la velocità deve rimanere costante al variare delle condizioni del pavimento, dell’altezza del cumulo o della viscosità del fluido.
- Stabilisci se il controller necessita di funzioni di inversione, frenatura o avviamento dolce per proteggere la macchina.
Questo approccio basato sul carico è diffuso nelle applicazioni industriali di controllo, dove i motori a corrente continua devono lavorare insieme a nastri trasportatori, rulli e pompe.
Quattro metodi per il controllo della velocità dei motori a corrente continua
Esistono quattro modalità per modificare la velocità di un motore a corrente continua. Ciascuna presenta un diverso compromesso tra costo, efficienza e intervallo di velocità.
Controllo della tensione di alimentazione
Il metodo più semplice consiste nel variare la tensione applicata al motore. Se applichi 12 V a un motore a corrente continua a magneti permanenti da 24 V, la velocità a vuoto si riduce circa della metà. Questo metodo è facile da testare in laboratorio, ma un alimentatore a corrente continua regolabile risulta troppo ingombrante e costoso per la maggior parte delle macchine. Un regolatore lineare può ridurre la tensione, ma disperde la differenza sotto forma di calore. Per un motore che assorbe diversi ampere, tale calore risulta inaccettabile in un involucro sigillato.
PWM
Il PWM è il sistema principale per il controllo della velocità dei motori a corrente continua. Un MOSFET o un IGBT commuta l’alimentazione, accendendola e spegnendola, a una frequenza compresa tra 1 kHz e 20 kHz. Il rapporto di lavoro determina la tensione media. Con un rapporto di lavoro del 50% su un’alimentazione da 24 V, il motore vede una tensione media equivalente di circa 12 V, ma la corrente viene erogata sotto forma di impulsi che mantengono la coppia. L’efficienza può raggiungere il 90% o più, poiché il transistor è sempre completamente acceso o completamente spento.
Un ponte H rende il PWM ancora più utile. Consente di invertire la direzione della corrente in uscita, permettendo al motore di funzionare in entrambe le direzioni. Inoltre, consente la frenatura dinamica, sia cortocircuitando i terminali del motore, sia rigenerando la corrente verso l’alimentazione.
Controllo della tensione dell’indotto
Il controllo della tensione d’indotto è il metodo classico per i motori a corrente continua ad eccitazione separata. L’avvolgimento di campo è alimentato a tensione costante, mentre la tensione d’indotto viene variata. Questo garantisce una coppia costante al di sotto della velocità nominale. Per i motori a magnete permanente, questo metodo non è altro che un altro modo di chiamare il controllo della tensione di alimentazione. In entrambi i casi, la velocità del motore varia in funzione della tensione, e la velocità nominale rappresenta il limite superiore.
Controllo del flusso magnetico
Il controllo del flusso, detto anche indebolimento del campo, aumenta la velocità oltre la velocità nominale riducendo la corrente di campo. È applicabile esclusivamente ai motori a corrente continua con avvolgimento di campo. Nei motori a magnete permanente, il campo è fisso, quindi il controllo del flusso non è possibile. Se si necessita di velocità superiori a quelle nominali del motore, una soluzione più pratica consiste spesso nell’utilizzare un motore di dimensioni maggiori oppure una topologia di azionamento diversa.
| Metodo di controllo | Tipo di motore | Efficiency | Best Fit |
|---|---|---|---|
| Tensione di alimentazione (lineare) | A spazzole con magnete permanente | Low | Prove di laboratorio, prototipi a bassa potenza |
| PWM | A spazzole e senza spazzole | High | Attrezzature per la pulizia, trasportatori, pompe |
| Armature voltage control | Campo avvolto a eccitazione separata | Medium | Azionamenti industriali a coppia costante sotto la velocità nominale |
| Flux control | Solo campo avvolto | Medium | Velocità superiori alla velocità base nominale |
Per un motore a magneti permanenti, ciò significa che il PWM è quasi sempre il punto di partenza più adatto. La tabella sopra mostra la differenza in termini pratici.
Controllo della velocità del motore CC in anello aperto vs anello chiuso
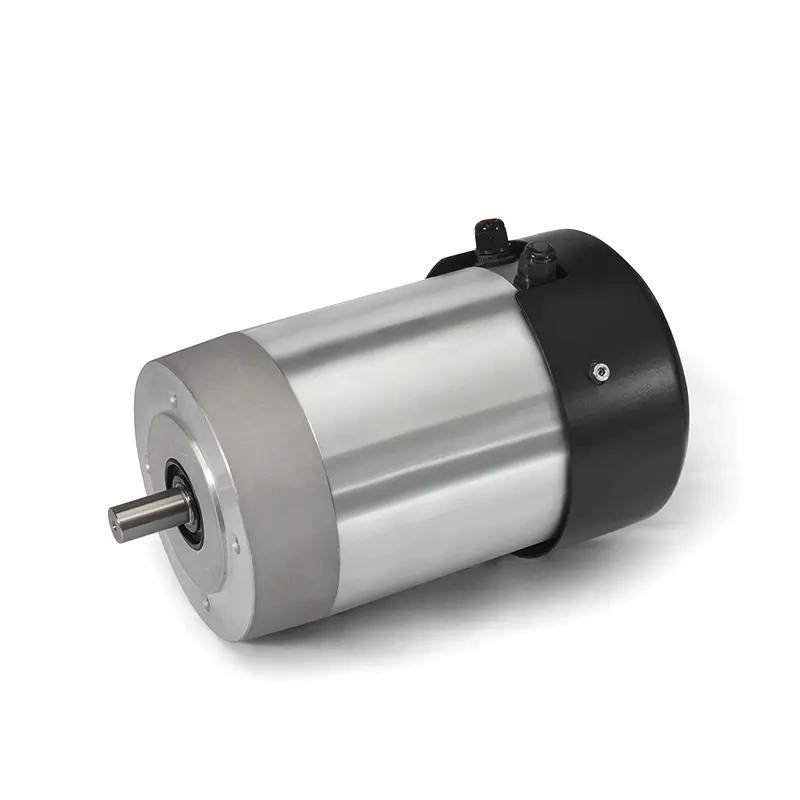
Un controller PWM ad anello aperto fornisce semplicemente la tensione media selezionata. Se il carico è leggero e stabile, la velocità del motore varia molto poco. Tuttavia, quando aumenta la coppia di carico, la velocità diminuisce poiché aumentano sia la corrente di armatura sia la caduta di tensione sugli avvolgimenti dell’armatura. In un piccolo motore a magneti permanenti, tale riduzione può raggiungere dal 10% al 30% passando dal vuoto al pieno carico. In alcune applicazioni questo è accettabile; in altre, invece, compromette la qualità del prodotto.
Un controller ad anello chiuso aggiunge il feedback. Un sensore Hall montato su un motore brushless fornisce un segnale relativo alla velocità che il controller utilizza per regolare il rapporto di lavoro del PWM. Il controller confronta la velocità effettiva con quella impostata, aumentando o riducendo il rapporto di lavoro. Il risultato è una curva velocità-coppia molto più piatta. Anche su un motore brushed, con un encoder, lo stesso approccio funziona.
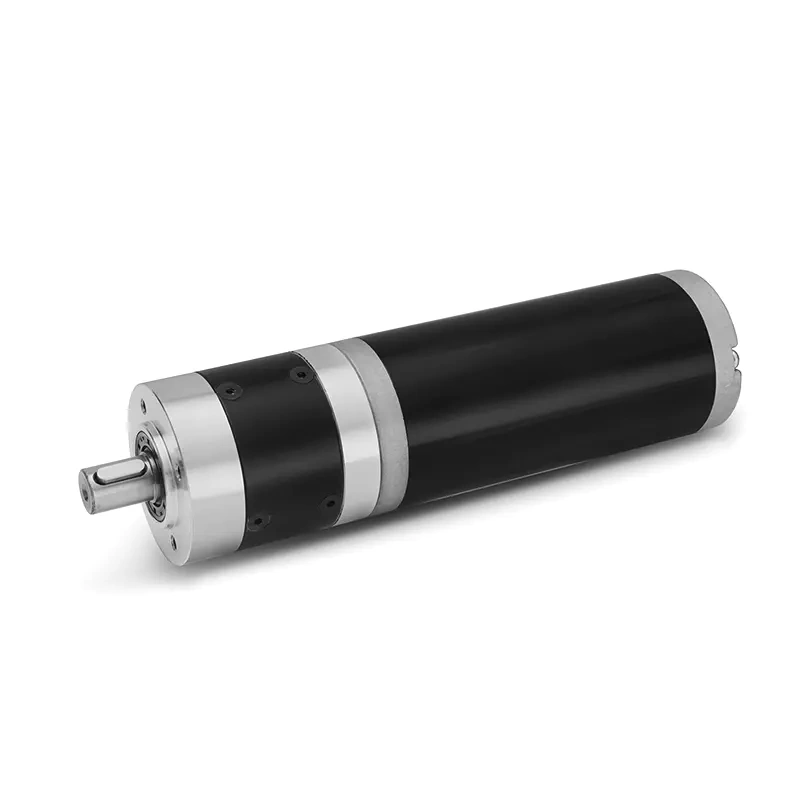
I motori brushless con riduttore sono particolarmente facili da controllare in anello chiuso, poiché l’elettronica di commutazione necessita già delle informazioni sulla posizione del rotore. Aggiungere sensori Hall o un encoder è di norma semplice. Se si sceglie un motore brushless con riduttore dotato di controller integrato, il fornitore può fornire sia i connettori di alimentazione sia quelli di segnale, semplificando così il cablaggio.
Quando si confrontano le opzioni di motore, è importante esaminare la specifica di regolazione della velocità. I motori brushed ad anello aperto possono essere dichiarati con una tolleranza di ±10% in funzione del carico; i sistemi brushless ad anello chiuso, invece, possono mantenere una fascia di tolleranza più stretta se il controller è adeguatamente tarato sul motore.
Scegliere insieme motore e controller
È comune selezionare separatamente un motore e un controller di velocità, ma ciò può generare problemi di compatibilità. Il controller deve essere in grado di gestire la corrente di blocco del motore, non solo la sua corrente nominale. Un motore dichiarato da 1 kW a 3500 giri/min può assorbire una corrente molte volte superiore all’avvio. Se il limite di sovracorrente del controller è troppo basso, l’azionamento si disattiverà ogni volta che la macchina parte.
Anche le tensioni nominali devono corrispondere. Un motore brushless da 48 V non può essere alimentato da un controllore da 24 V e comunque raggiungere la velocità nominale. Analogamente, un controllore con una tensione massima di 30 V non è sicuro quando alimentato a 48 V, anche se il motore è progettato per tale tensione.
Per i motori con riduttore, l’intervallo di velocità è definito sull’albero di uscita. Un motore che gira a 3000 giri/min attraverso un riduttore 10:1 produce 300 giri/min all’uscita. Il riduttore aumenta inoltre la coppia e rallenta la risposta dinamica. Questo rappresenta spesso un vantaggio, ma può rendere più difficile la regolazione del controllore se l’inerzia è elevata.
Una semplice lista di controllo per un pacchetto di controllo della velocità OEM dovrebbe includere:
- Coppia continua e coppia di picco all’albero di uscita.
- Intervallo di velocità nominale e risoluzione del controllo della velocità necessaria.
- Tolleranza della tensione di alimentazione e assorbimento di corrente.
- Ciclo di lavoro e temperatura ambiente.
- Se è richiesto il feedback e quale tipo.
- Requisiti di frenatura o inversione di marcia.
- Grado di protezione IP del motore e del controllore.
- Limiti di rumore e vibrazioni nel prodotto finale.
Controllo della velocità in un pacchetto OEM reale
Prendiamo come esempio una scopa elettrica alimentata a batteria. Il motore delle spazzole è un motore a corrente continua a magneti permanenti con riduttore. L’alimentazione è di 48 V proveniente da un pacco batterie, e la velocità delle spazzole deve rimanere compresa tra 150 e 300 giri/min quando le spazzole entrano in contatto con diverse superfici del pavimento. Un controllore PWM ad anello aperto garantirebbe un intervallo di velocità accettabile, ma la velocità diminuirebbe su tappeti spessi.
L’aggiunta di un sensore di Hall o di un tachimetro consente al controller di effettuare la compensazione. La corrente del motore aumenta quando il carico cresce; il controller rileva la diminuzione della velocità e ne aumenta immediatamente il rapporto di lavoro. Se il motore deve essere reversibile, un ponte H fornisce tale funzionalità. Se inoltre l’azionamento deve arrestarsi rapidamente, la frenatura dinamica può essere integrata nello stesso controller.
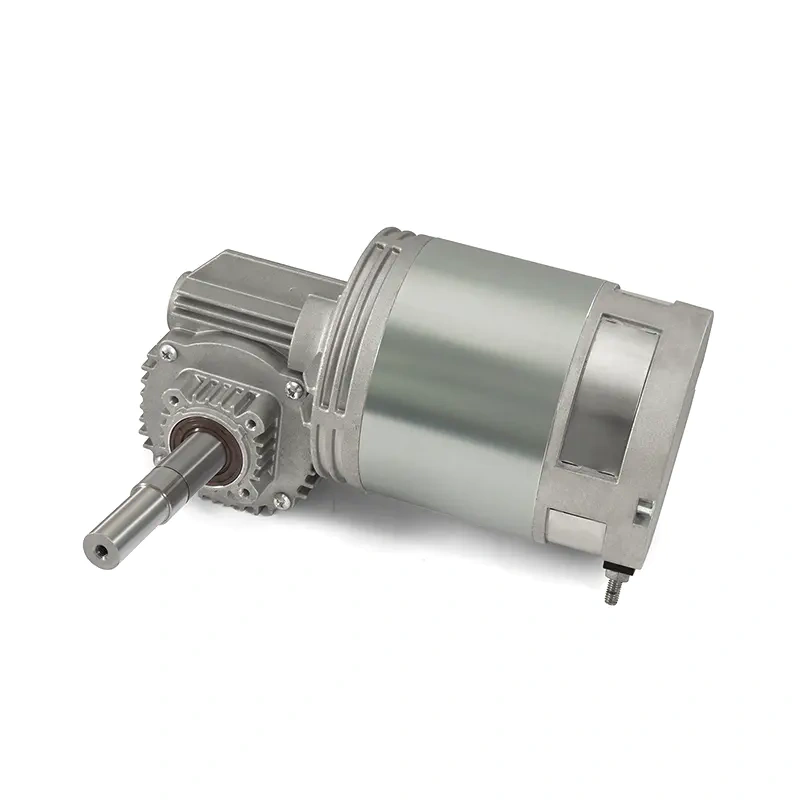
Per una ruota motrice su una macchina mobile, la soluzione può essere un transassiale motorizzato che integra motore e riduttore in un’unica custodia. Valgono gli stessi principi di controllo della velocità, ma l’integrazione meccanica risulta più semplice. In questo caso, la scelta del controller è legata ai valori di tensione e corrente nominali del transassiale.
Considerazioni finali per l’acquisto dei componenti per il controllo della velocità dei motori a corrente continua
Quando descrivi le tue esigenze di controllo della velocità a un fornitore di motori, evita di fornire soltanto un valore di tensione e un numero di giri. Il fornitore ha bisogno del momento torcente del carico alla velocità richiesta, del rapporto di lavoro e della tensione di alimentazione disponibile. Con questi dati, un produttore esperto può suggerirti un motore, un riduttore e un controller come pacchetto completo.
Nel nostro settore, l’errore più comune consiste nel scegliere un motore che funziona alla velocità nominale corretta, ma non è in grado di erogare coppia su tutta la gamma di velocità. Il secondo errore frequente è selezionare un controller con una riserva di corrente troppo limitata. In terzo luogo, molti ingegneri dimenticano di verificare il limite termico del motore durante il funzionamento continuo in PWM a bassa velocità, quando l’effetto ventola generato dall’albero del motore si riduce.
Se stai progettando per apparecchiature di pulizia, logistica, dispositivi medici o sistemi di controllo industriali, il controllo della DC motor velocità non segue una formula valida per tutti. Si tratta di una decisione sistemica: motore, riduttore, sistema di retroazione e azionamento devono essere dimensionati in modo coordinato.
 Italian
 English
 German
 French
 Spanish
 Russian
 Polish
 Dutch