De conclusie
Als u de snelheid van een gelijkstroommotor regelt, hangt de beste methode af van de vraag of u een vaste snelheid bij wisselende belasting nodig hebt of een eenvoudige, instelbare snelheid voor een bekende belasting. In de meeste gevallen is PWM de juiste keuze, omdat het de gemiddelde ankerspanning regelt zonder energie in warmte te verliezen. Het werkt zowel met geborstelde als met borstelloze gelijkstroommotoren.
Voor permanente-magneetgelijkstroommotoren is de snelheid ongeveer evenredig met de aangelegde spanning, maar de motor vertraagt ook wanneer de belasting toeneemt, omdat er meer stroom door de anker windingen loopt. Als die snelheidsdaling onaanvaardbaar is, voeg dan gesloten‑lus terugkoppeling toe. Op OEM‑niveau bepaalt dit vaak of een reinigingsmachine een zware belasting aankan of dat een pomp zijn doorstroming stabiel houdt.
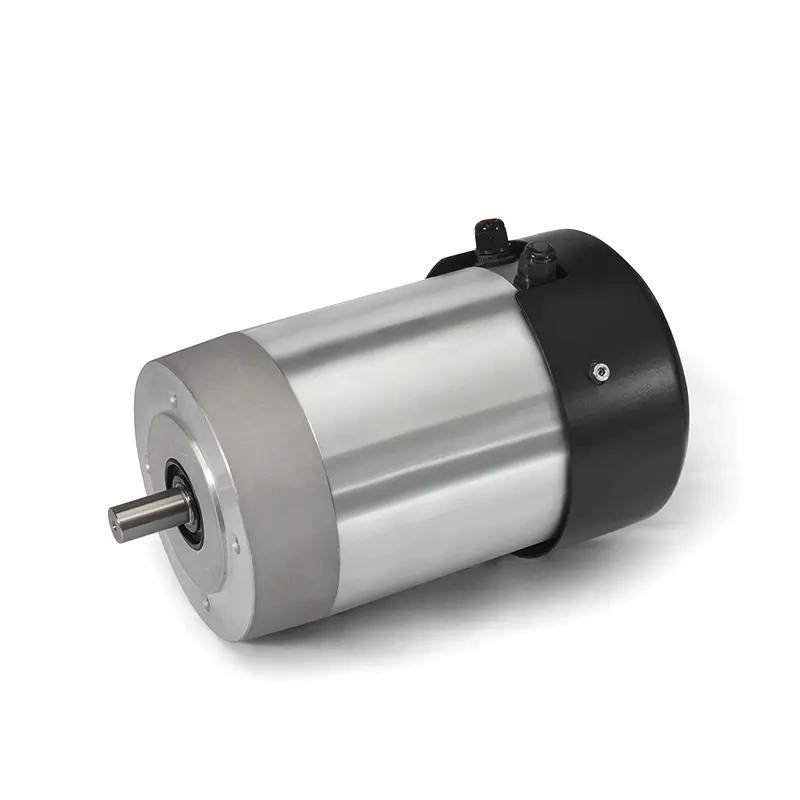
Om deze reden ontwikkelen wij gelijkstroommotoren en gelijkstroomversnellingsmotoren. De motor is slechts de helft van het geheel; de regelaar, de versnellingsbak, het remsysteem en de terugkoppelingsensor zijn allemaal van belang voor het uiteindelijke snelheidsverloop.
Begin met het belastingsprofiel, niet met de regelaar
Snelheidsregeling begint met de vraag: wat doet de motor wanneer de belasting verandert? Bij een veegmachine komt de borstelmotor verschillende ondergronden tegen, zoals tapijt, tegels en puin. Bij een pomp is de belasting relatief constant. Bij een transportband kan het koppel pieken wanneer dozen opstapelen. Elk scenario beïnvloedt de grootte van de motor en het type snelheidsregeling.
Een typische denkwijze van een apparatuuringenieur zou kunnen zijn:
- Definieer het vereiste uitgangssnelheidsbereik op de aangedreven as. Een 250 W gelijkstroomversnellingsmotor met een 20:1 versnellingsbak levert mogelijk slechts 50–300 tpm, zelfs als de motor sneller kan draaien.
- Bepaal het maximale belastingskoppel bij de laagste snelheid. PWM zorgt ervoor dat het koppel beschikbaar blijft, maar de motor en de versnellingsbak moeten de piek nog steeds aankunnen.
- Beslis of de snelheid constant moet blijven wanneer de vloerconditie, de hoogte van de stapel of de viscositeit van de vloeistof verandert.
- Bepaal of de regelaar omkeerfuncties, remmen of een zachte start nodig heeft om de machine te beschermen.
Deze belastingsgerichte aanpak is gebruikelijk in industriële besturingsapplicaties waarbij gelijkstroommotoren samenwerken met transportbanden, rollen en pompen.
Vier methoden voor het regelen van de snelheid van een gelijkstroommotor
Er zijn vier manieren om de snelheid van een gelijkstroommotor te regelen. Elke methode brengt andere afwegingen met zich mee tussen kosten, efficiëntie en snelheidsbereik.
Voedingsspanningsregeling
De eenvoudigste methode is het wijzigen van de spanning die aan de motor wordt geleverd. Als u 12 V aan een 24 V permanente‑magneet‑gelijkstroommotor toepast, daalt de snelheid zonder belasting ongeveer tot de helft. Dit is gemakkelijk te testen in het lab, maar een variabele gelijkstroomvoeding is te omvangrijk en duur voor de meeste machines. Een lineaire regelaar kan de spanning verlagen, maar hij dissipeert het spanningsverschil als warmte. Voor een motor die enkele ampères trekt, is die warmte onaanvaardbaar in een afgesloten behuizing.
PWM
PWM is het werkpaard van de snelheidsregeling van gelijkstroommotoren. Een MOSFET of IGBT schakelt de voeding in en uit met een frequentie van 1 kHz tot 20 kHz. De duty cycle bepaalt de gemiddelde spanning. Bij een duty cycle van 50% op een voedingsspanning van 24 V ziet de motor een equivalente gemiddelde spanning van ongeveer 12 V, maar de stroom wordt geleverd in pulsen die het koppel behouden. Het rendement kan 90% of meer bereiken, omdat de transistor of volledig aan of volledig uit staat.
Een H-brug maakt PWM nog nuttiger. Ze maakt het mogelijk om de uitgangsstroom om te keren, zodat de motor in beide richtingen kan draaien. Bovendien maakt ze dynamisch remmen mogelijk door de motoraansluitingen kort te sluiten of door stroom terug te regenereren naar de voeding.
Anker-spanningsregeling
Armatuurspanningsregeling is de klassieke methode voor afzonderlijk opgewonden gelijkstroommachines. De veldwikkeling wordt aangedreven met een vaste spanning, terwijl de armatuurspanning wordt aangepast. Dit levert een constant koppel onder de basissnelheid. Voor permanente-magneetmotoren is deze methode simpelweg een andere benaming voor voedingsspanningsregeling. In beide gevallen verandert de motorsnelheid met de spanning, en de nominale snelheid van de motor vormt de bovengrens.
Fluxregeling
Fluxregeling, ook wel veldverzwakking genoemd, verhoogt de snelheid boven de basissnelheid door de veldstroom te verminderen. Deze methode is uitsluitend toepasbaar op gelijkstroommotoren met wikkelveld. Bij een permanente-magneetmotor is het veld vast, waardoor fluxregeling niet mogelijk is. Als u snelheden nodig hebt die hoger liggen dan de nominale snelheid van een motor, is een grotere motor of een andere aandrijftopologie meestal de praktischere oplossing.
| Regelingsmethode | Motor Type | Efficiency | Best Fit |
|---|---|---|---|
| Voedingsspanning (lineair) | Geborsteld permanentmagneet | Laag | Laboratoriumtests, prototypes met laag vermogen |
| PWM | Geborsteld en borstelloos | Hoog | Reinigingsapparatuur, transportbanden, pompen |
| Armature voltage control | Afzonderlijk opgewonden wikkelveld | Medium | Industriële aandrijvingen met constante koppel onder de basissnelheid |
| Flux control | Alleen gewikkelde veldspoel | Medium | Hogere snelheden boven de nominale basissnelheid |
Voor een motor met permanente magneet betekent dit dat PWM bijna altijd het juiste uitgangspunt is. De bovenstaande tabel toont het verschil in praktische termen.
Open-lus versus gesloten-lus snelheidsregeling voor gelijkstroommotoren
Een open-lus-PWM-regelaar levert eenvoudigweg de geselecteerde gemiddelde spanning. Als de belasting licht en stabiel is, verandert de motorsnelheid slechts weinig. Maar wanneer het koppel van de belasting toeneemt, daalt de motorsnelheid, omdat zowel de ankerstroom als de spanningsval over de ankerwikkelingen toenemen. Bij een kleine motor met permanente magneet kan deze daling van geen belasting tot volle belasting 10% tot 30% bedragen. In sommige toepassingen is dat acceptabel; in andere beïnvloedt het de productkwaliteit.
Een gesloten-lus-regelaar voegt terugkoppeling toe. Een Hall-sensor op een borstelloze motor levert een signaal dat gerelateerd is aan de snelheid, dat de regelaar gebruikt om de PWM-pulsbreedte te regelen. De regelaar vergelijkt de werkelijke snelheid met de ingestelde snelheid en past de pulsbreedte daarop aan. Het resultaat is een veel vlakkere snelheid-koppelcurve. Bij een geborstelde motor werkt dezelfde aanpak met een encoder.
Borstelloze tandwielmotoren zijn bijzonder eenvoudig in een gesloten lus te regelen, omdat de commutatie-elektronica al informatie over de rotorpositie nodig heeft. Het toevoegen van Hall-sensoren of een encoder is meestal eenvoudig. Kiest u voor een borstelloze tandwielmotor met geïntegreerde regelaar, dan kan de motorleverancier zowel stroom- als signaalaansluitingen leveren, wat de bedrading vereenvoudigt.
Wanneer u motoren vergelijkt, let dan op de specificatie voor snelheidsregeling. Borstelgelijkstroommotoren met open lus kunnen worden gespecificeerd met een afwijking van plus of min 10% over de belasting; gesloten-lus-borstelloze systemen kunnen een strakker bereik handhaven als de regelaar is afgestemd op de motor.
Het samen kiezen van motor en regelaar
Het apart selecteren van een motor en een snelheidsregelaar is gebruikelijk, maar dit leidt tot compatibiliteitsproblemen. De regelaar moet in staat zijn om de stolstroom van de motor te leveren, niet alleen de nominale stroom. Een motor die is gespecificeerd als 1 kW bij 3500 tpm kan bij het starten een stroomsterkte hebben die vele malen hoger is. Als de overstroombeperking van de regelaar te laag is, zal de aandrijving elke keer dat de machine wordt gestart uitschakelen.
Spanningsclassificaties moeten ook overeenkomen. Een borstelloze motor van 48 V kan niet worden aangedreven door een regelaar van 24 V en toch de nominale snelheid bereiken. Evenzo is een regelaar met een maximum van 30 V niet veilig bij een voedingsspanning van 48 V, zelfs als de motor hiervoor is geklasseerd.
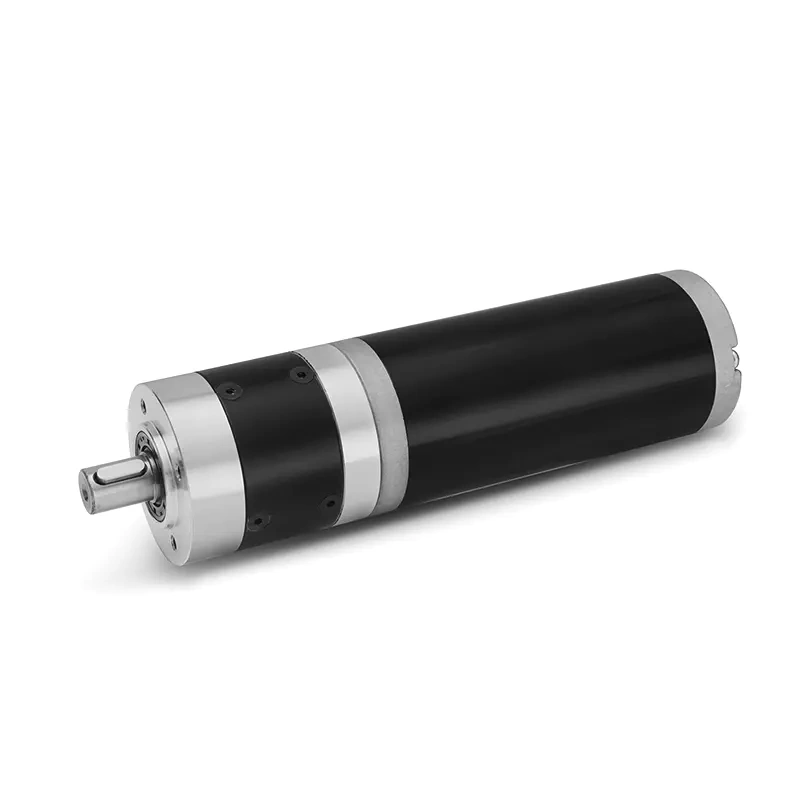
Voor motoren met tandwieloverbrenging wordt het toerentalbereik gedefinieerd op de uitgangsas. Een motor die 3000 tpm draait via een tandwielkast met een overbrenging van 10:1, levert 300 tpm aan de uitgang. De tandwielkast verhoogt bovendien het koppel en vertraagt de dynamische respons. Dat is vaak een voordeel, maar het kan het afstemmen van de regelaar bemoeilijken als de traagheid hoog is.
Een eenvoudige checklist voor een OEM-snelheidsregelingspakket zou onder meer moeten omvatten:
- Continu koppel en piekkoppel op de uitgangsas.
- Nominale snelheidsrange en de resolutie van de snelheidsregeling die u nodig heeft.
- Tolerantie van de voedingsspanning en stroomopname.
- Plichtscyclus en omgevingstemperatuur.
- Of terugkoppeling vereist is en welk type.
- Rem- of omkeervereisten.
- IP-classificatie van de motor en de regelaar.
- Geluids- en trillingsgrenzen in het eindproduct.
Snelheidsregeling in een echt OEM-pakket
Neem bijvoorbeeld een batterij-aangedreven vloerreiniger. De borstelmotor is een gelijkstroommotor met permanente magneet en een tandwielreductie. De voedingsspanning bedraagt 48 V vanuit een accupack, en de borstelsnelheid moet tussen 150 en 300 tpm blijven wanneer de borstel verschillende vloeroppervlakken raakt. Een open-lus-PWM-regelaar zou een comfortabel snelheidsbereik bieden, maar de snelheid zou dalen op dikke tapijten.
Het toevoegen van een hall-sensor of tachometer stelt de regelaar in staat om te compenseren. De motorstroom neemt toe wanneer de belasting toeneemt; de regelaar merkt dat de snelheid daalt en verhoogt onmiddellijk het duty-cycle. Als de motor omkeerbaar moet zijn, biedt een H-brug die mogelijkheid. Als de aandrijving bovendien snel moet stoppen, kan dynamisch remmen onderdeel uitmaken van dezelfde regelaar.
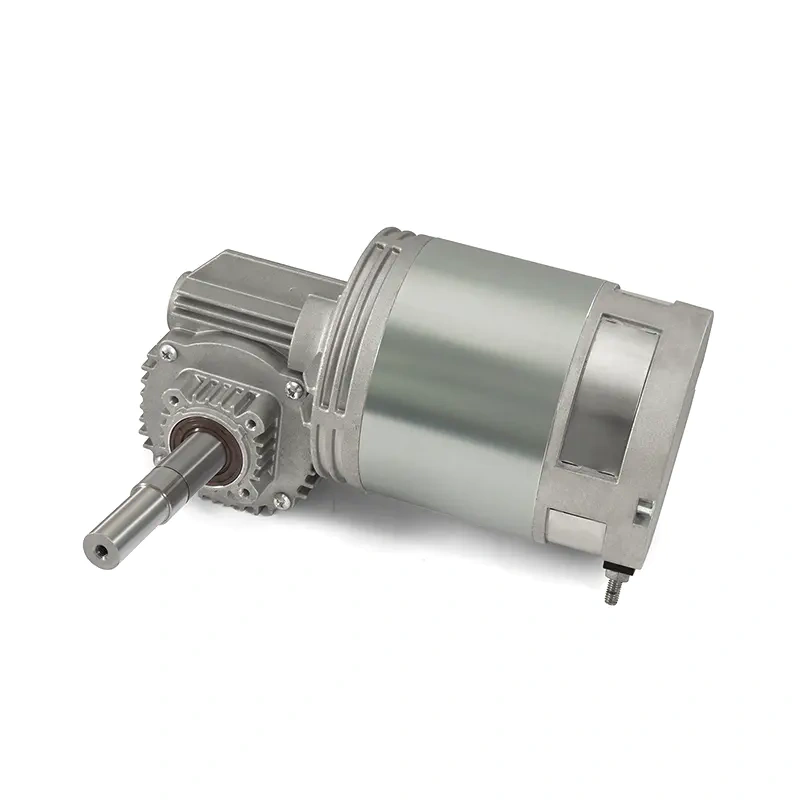
Voor een aandrijfwiel op een mobiele machine kan de oplossing een motor-transaxle zijn, die de motor en versnellingsbak in één behuizing combineert. Dezelfde principes voor snelheidsregeling zijn van toepassing, maar de mechanische integratie is eenvoudiger. In dat geval is de keuze van de regelaar gekoppeld aan de spanning- en stroomwaarden van de transaxle.
Laatste overwegingen bij de aankoop van componenten voor snelheidsregeling van gelijkstroommotoren
Wanneer u uw vereisten voor snelheidsregeling beschrijft aan een motorenleverancier, vermijd dan alleen een spanning en een toerentalgegeven te noemen. De leverancier heeft de belastingskoppel bij de gewenste snelheid, het duty-cycle en de beschikbare voedingsspanning nodig. Met deze waarden kan een ervaren fabrikant een motor, een tandwielkast en een regelaar als één compleet pakket aanbevelen.
In ons vakgebied is de meest voorkomende fout het kiezen van een motor die op de juiste nominale snelheid draait, maar niet over het volledige toerentalbereik voldoende koppel kan leveren. De tweede veelvoorkomende fout is het kiezen van een regelaar met te weinig stroomreserve. Ten derde vergeten veel ingenieurs de thermische limiet van de motor te controleren tijdens continue PWM-werking bij lage snelheid, waarbij het ventilatoreffect van de motoras afneemt.
Als u ontwerpt voor reinigingsapparatuur, logistiek, medische apparaten of industriële besturingssystemen, is de controle van DC motor snelheid geen universele oplossing. Het is een systeembeslissing. Motor, tandwielkast, terugkoppeling en aandrijving dienen gezamenlijk te worden gedimensioneerd.
 Dutch
 English
 German
 French
 Italian
 Spanish
 Russian
 Polish