En résumé
Si vous devez réguler la vitesse d’un moteur à courant continu, la méthode la plus adaptée dépend de votre besoin : une vitesse fixe sous des charges variables ou une vitesse simple et réglable pour une charge connue. Dans la plupart des cas, la modulation de largeur d’impulsion (PWM) est le choix idéal, car elle permet de contrôler la tension moyenne aux bornes de l’induit sans dissiper d’énergie sous forme de chaleur. Elle s’applique aussi bien aux moteurs à courant continu à balais qu’aux moteurs sans balais.
Pour les moteurs à courant continu à aimants permanents, la vitesse est approximativement proportionnelle à la tension appliquée ; toutefois, lorsque la charge augmente, la vitesse diminue également, car un courant plus élevé circule dans l’induit. Si cette baisse de vitesse est inacceptable, il convient d’ajouter un asservissement en boucle fermée. Au niveau du fabricant d’équipements, cette distinction détermine souvent si une machine de nettoyage peut supporter une charge importante ou si une pompe maintient un débit stable.
C’est précisément pour cette raison que nous concevons des moteurs à courant continu ainsi que des moteurs à engrenages à courant continu. Le moteur ne représente que la moitié de l’ensemble ; le contrôleur, la réduction, le système de freinage et le capteur de retour d’information jouent tous un rôle essentiel dans le comportement final de la vitesse.
Commencez par le profil de charge, pas par le contrôleur
Le contrôle de la vitesse commence par une question : que fait le moteur lorsque la charge varie ? Sur une balayeuse, le moteur à balais rencontre tapis, carrelage et débris ; sur une pompe, la charge reste relativement stable ; sur un convoyeur, le couple peut augmenter brusquement lorsque des cartons s’empilent. Chaque situation influence la taille du moteur et le type de régulation de vitesse requis.
Une ligne de raisonnement typique chez un ingénieur en équipements pourrait être :
- Définissez la plage de vitesse de sortie requise au niveau de l’arbre entraîné. Un moteur à engrenages à courant continu de 250 W équipé d’une réduction 20:1 ne fournira peut‑être que 50 à 300 tr/min, même si le moteur est capable de tourner plus rapidement.
- Identifiez le couple maximal de charge à la vitesse la plus faible. La PWM permet de conserver un couple disponible, mais le moteur et le réducteur doivent néanmoins résister à ce pic de charge.
- Décidez si la vitesse doit rester constante lorsque les conditions du sol, la hauteur des piles ou la viscosité du fluide évoluent.
- Déterminez si le contrôleur doit intégrer une fonction de marche arrière, de freinage ou un démarrage progressif afin de protéger la machine.
Cette approche fondée sur la charge est courante dans les applications industrielles où les moteurs à courant continu sont associés à des convoyeurs, des rouleaux ou des pompes.
Quatre méthodes pour réguler la vitesse d’un moteur à courant continu
Il existe quatre façons de modifier la vitesse d’un moteur à courant continu, chacune présentant un compromis différent entre coût, efficacité et plage de vitesse.
Contrôle de la tension d’alimentation
La méthode la plus simple consiste à modifier la tension alimentant le moteur. Si l’on applique 12 V à un moteur à courant continu à aimants permanents conçu pour 24 V, la vitesse à vide tombe approximativement à la moitié. Cette technique est aisée à tester en laboratoire, mais une alimentation électrique continue variable est trop volumineuse et coûteuse pour la plupart des machines. Un régulateur linéaire peut réduire la tension, mais il dissipe la différence sous forme de chaleur. Pour un moteur consommant plusieurs ampères, cette chaleur devient inacceptable dans un boîtier hermétiquement clos.
PWM
La modulation de largeur d’impulsion (PWM) est le principal outil de régulation de la vitesse des moteurs à courant continu. Un MOSFET ou un IGBT commute l’alimentation en marche et en arrêt à une fréquence comprise entre 1 kHz et 20 kHz. Le rapport cyclique détermine la tension moyenne. À un rapport cyclique de 50 % sur une alimentation de 24 V, le moteur voit une tension moyenne équivalente d’environ 12 V, mais le courant est fourni sous forme d’impulsions qui maintiennent le couple. Le rendement peut atteindre 90 % ou plus, car le transistor est soit complètement saturé, soit complètement bloqué.
Un pont en H rend la PWM encore plus utile. Il permet d’inverser le sens du courant de sortie, ce qui autorise le moteur à tourner dans les deux sens. Il permet également le freinage dynamique en court-circuitant les bornes du moteur ou en récupérant l’énergie du courant pour la renvoyer vers l’alimentation.
Contrôle de la tension d’induit
Le contrôle de la tension d’induit est la méthode classique pour les machines à courant continu à excitation séparée. L’enroulement de champ est alimenté par une tension fixe, tandis que la tension d’induit est modulée. Cela assure un couple constant en dessous de la vitesse nominale. Pour les moteurs à aimants permanents, cette méthode n’est autre qu’une variante du contrôle de la tension d’alimentation. Dans les deux cas, la vitesse du moteur varie en fonction de la tension, et la vitesse nominale du moteur constitue la limite supérieure.
Contrôle du flux magnétique
Le contrôle du flux, également appelé affaiblissement du champ, augmente la vitesse au‑delà de la vitesse nominale en réduisant le courant de champ. Cette technique ne s’applique qu’aux moteurs à courant continu à champ bobiné. Dans le cas d’un moteur à aimants permanents, le champ est fixe, rendant impossible tout contrôle du flux. Si vous avez besoin de vitesses supérieures à la vitesse nominale du moteur, il est généralement plus pratique d’utiliser un moteur de plus grande puissance ou une topologie d’entraînement différente.
| Méthode de contrôle | Type de moteur | Efficiency | Best Fit |
|---|---|---|---|
| Tension d’alimentation (linéaire) | À balais, à aimant permanent | Low | Tests en laboratoire, prototypes à faible consommation d’énergie |
| PWM | À balais et sans balais | Élevé | Équipements de nettoyage, convoyeurs, pompes |
| Armature voltage control | Bobinage à champ excité séparément | Medium | Entraînements industriels à couple constant en dessous de la vitesse nominale |
| Flux control | Uniquement à champ bobiné | Medium | Vitesses supérieures à la vitesse nominale de base |
Pour un moteur à aimant permanent, cela signifie que la commande par modulation de largeur d’impulsion (PWM) constitue presque toujours le point de départ approprié. Le tableau ci‑dessus illustre cette différence en termes pratiques.
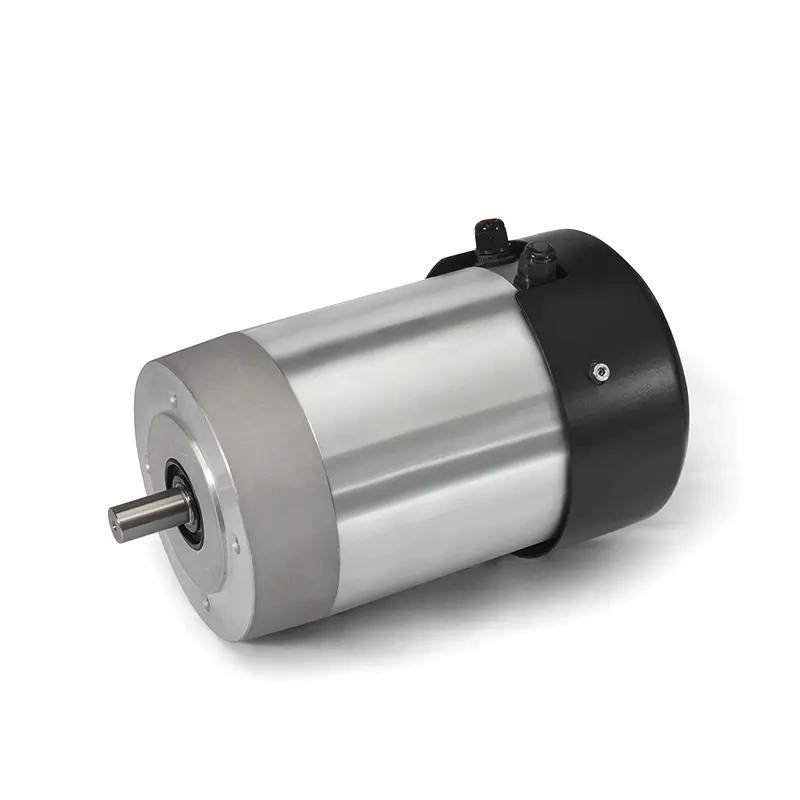
Régulation de la vitesse d’un moteur à courant continu en boucle ouverte versus en boucle fermée
Un contrôleur PWM en boucle ouverte se contente de fournir la tension moyenne sélectionnée. Si la charge est faible et stable, la vitesse du moteur varie très peu. Cependant, lorsque le couple de charge augmente, la vitesse diminue, car l’intensité dans l’induit ainsi que la chute de tension aux bornes des enroulements de l’induit augmentent simultanément. Dans un petit moteur à aimant permanent, cette baisse peut atteindre 10 % à 30 % entre le régime à vide et la pleine charge. Dans certaines applications, cette variation est acceptable ; dans d’autres, elle compromet la qualité du produit.
Un contrôleur en boucle fermée intègre une rétroaction. Sur un moteur sans balais, un capteur à effet Hall fournit un signal lié à la vitesse, que le contrôleur utilise pour ajuster le rapport cyclique du PWM. Le contrôleur compare la vitesse réelle à la vitesse de consigne et augmente ou diminue le rapport cyclique. Le résultat est une courbe vitesse‑couple beaucoup plus plate. Avec un codeur sur un moteur à balais, la même approche est également efficace.
Les moteurs sans balais à réducteur sont particulièrement faciles à réguler en boucle fermée, car l’électronique de commutation nécessite déjà des informations sur la position du rotor. L’ajout de capteurs à effet Hall ou d’un codeur est généralement simple. Si vous optez pour un moteur sans balais à réducteur doté d’un contrôleur intégré, le fournisseur peut fournir à la fois les connecteurs d’alimentation et de signalisation, ce qui simplifie le câblage.
Lorsque vous comparez les options de moteurs, examinez spécifiquement la caractéristique de régulation de la vitesse. Les moteurs à balais en boucle ouverte peuvent afficher une tolérance de ±10 % sous charge, tandis que les systèmes sans balais en boucle fermée permettent d’obtenir une plage bien plus étroite, à condition que le contrôleur soit correctement réglé pour le moteur.
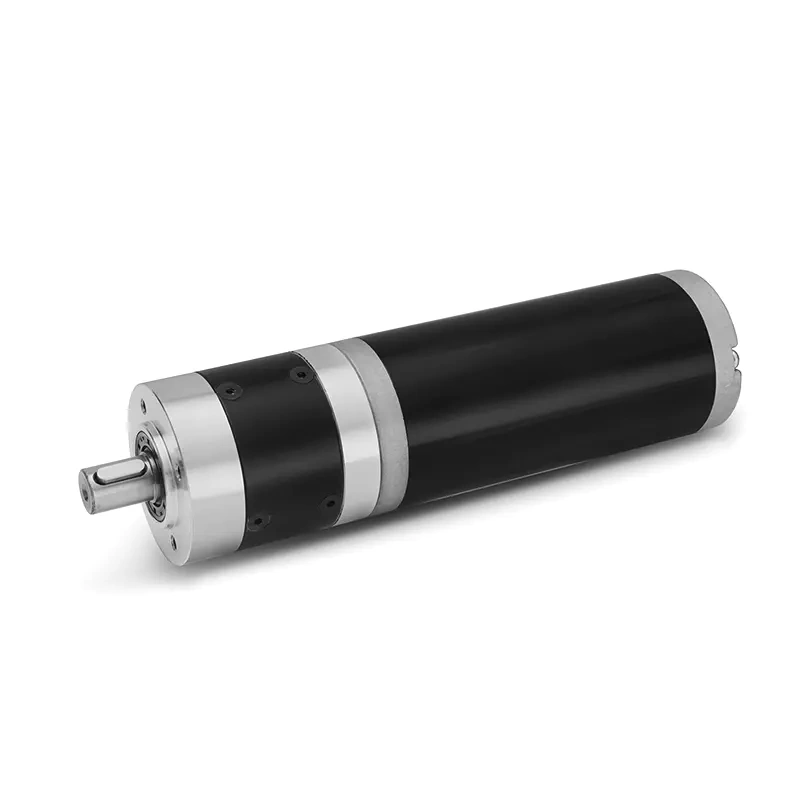
Choisir conjointement le moteur et le contrôleur
Il est courant de sélectionner séparément un moteur et un régulateur de vitesse, mais cela engendre des problèmes de compatibilité. Le contrôleur doit être capable de supporter le courant de blocage du moteur, et pas seulement son courant nominal. Un moteur spécifié à 1 kW à 3500 tr/min peut en effet consommer plusieurs fois ce courant au démarrage. Si la limite de surintensité du contrôleur est trop basse, l’entraînement disjonctera à chaque démarrage de la machine.
Les tensions nominales doivent également correspondre. Un moteur sans balais de 48 V ne peut pas être alimenté par un contrôleur de 24 V tout en atteignant sa vitesse nominale. De même, un contrôleur dont la tension maximale est de 30 V n’est pas sûr lorsqu’il est connecté à une alimentation de 48 V, même si le moteur est conçu pour cette tension.
Pour les moteurs à réducteur, la plage de vitesse est définie au niveau de l’arbre de sortie. Un moteur tournant à 3000 tr/min via un réducteur 10:1 fournira 300 tr/min à la sortie. Le réducteur augmente également le couple et ralentit la réponse dynamique. Cela constitue souvent un avantage, mais cela peut rendre le réglage du contrôleur plus difficile lorsque l’inertie est élevée.
Une liste de contrôle simple pour un ensemble de régulation de vitesse destiné aux équipementiers devrait inclure :
- Le couple continu et le couple maximal au niveau de l’arbre de sortie.
- La plage de vitesse nominale ainsi que la résolution de la régulation de vitesse requise.
- La tolérance de la tension d’alimentation et le courant absorbé.
- Cycle de service et température ambiante.
- La nécessité ou non d’un retour d’information, ainsi que son type.
- Exigences en matière de freinage ou de marche arrière.
- Indice de protection (IP) du moteur et du contrôleur.
- Les limites de bruit et de vibration dans le produit final.
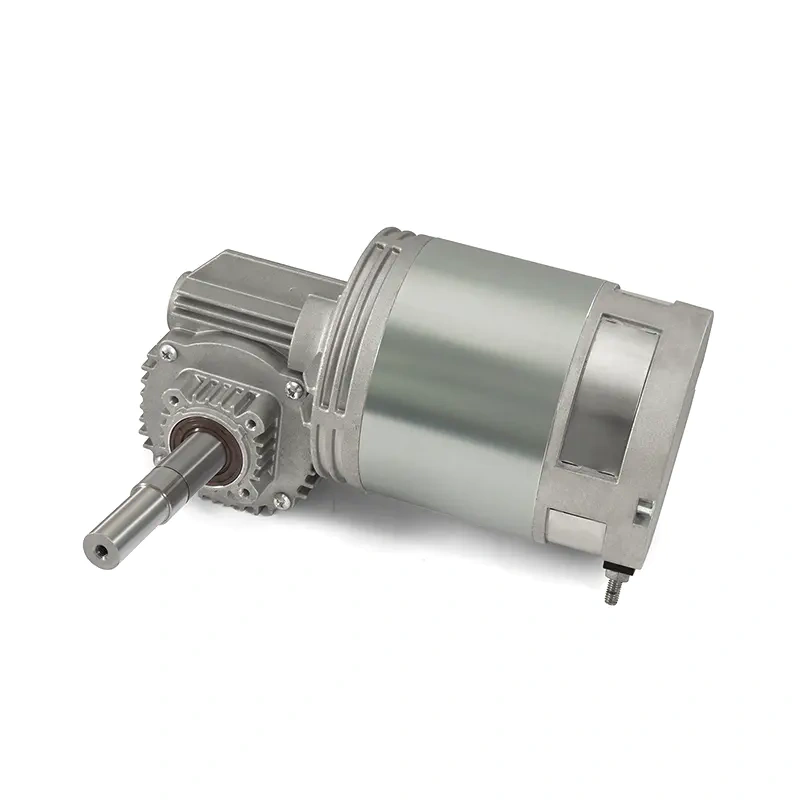
Contrôle de la vitesse dans un véritable boîtier OEM
Prenons l’exemple d’une balayeuse fonctionnant sur batterie. Le moteur à balais est un moteur à courant continu à aimants permanents doté d’une réduction par engrenages. L’alimentation est de 48 V provenant d’un pack de batteries, et la vitesse des balais doit rester comprise entre 150 et 300 tr/min lorsque les balais rencontrent différents types de sols. Un contrôleur PWM en boucle ouverte offrirait une plage de vitesse confortable, mais la vitesse diminuerait sur les tapis épais.
L’ajout d’un capteur à effet Hall ou d’un tachymètre permet au contrôleur de compenser. L’intensité du moteur augmente lorsque la charge s’accroît ; le contrôleur détecte la baisse de vitesse et augmente immédiatement le rapport cyclique. Si le moteur doit être réversible, un pont en H assure cette fonctionnalité. Enfin, si le variateur doit également pouvoir arrêter rapidement le moteur, le freinage dynamique peut être intégré au même contrôleur.
Pour une roue motrice sur une machine mobile, la solution peut être un transaxle motorisé qui intègre le moteur et le réducteur dans un seul boîtier. Les mêmes principes de régulation de vitesse s’appliquent, mais l’intégration mécanique est plus simple. Dans ce cas, le choix du contrôleur dépend des caractéristiques de tension et de courant du transaxle.
Considérations finales pour l’achat de composants de régulation de vitesse de moteurs à courant continu
Lorsque vous exposez vos besoins en régulation de vitesse à un fournisseur de moteurs, évitez de ne mentionner qu’une tension et un nombre de tours par minute. Le fournisseur a besoin du couple de charge à la vitesse requise, du rapport cyclique ainsi que de la tension d’alimentation disponible. Avec ces paramètres, un fabricant expérimenté peut recommander un moteur, un réducteur et un contrôleur sous forme d’ensemble complet.
Dans notre domaine, l’erreur la plus fréquente consiste à choisir un moteur dont la vitesse nominale est correcte, mais qui ne peut pas fournir le couple nécessaire sur toute la plage de vitesse. La deuxième erreur courante est de sélectionner un contrôleur avec une marge de courant trop faible. Enfin, beaucoup d’ingénieurs oublient de vérifier la limite thermique du moteur lors d’un fonctionnement continu en PWM à basse vitesse, où l’effet de refroidissement assuré par le ventilateur monté sur l’arbre du moteur est réduit.
Si vous concevez des équipements de nettoyage, des systèmes logistiques, des dispositifs médicaux ou des commandes industrielles, la régulation de DC motor la vitesse n’est pas une formule universelle. Il s’agit d’une décision systémique : le moteur, le réducteur, le système de retour d’information et le variateur doivent être dimensionnés conjointement.
 French
 English
 German
 Italian
 Spanish
 Russian
 Polish
 Dutch