Das Fazit
Wenn Sie die Drehzahl eines Gleichstrommotors regeln, hängt die beste Methode davon ab, ob Sie eine konstante Drehzahl bei schwankender Last oder eine einfache, einstellbare Drehzahl bei bekannter Last benötigen. In den meisten Fällen ist PWM die richtige Wahl, da sie die durchschnittliche Ankerspannung steuert, ohne Energie in Form von Wärme zu verlieren. Sie funktioniert sowohl bei bürstenbehafteten als auch bei bürstenlosen Gleichstrommotoren.
Bei Permanentmagnet‑Gleichstrommotoren ist die Drehzahl ungefähr proportional zur angelegten Spannung; gleichzeitig sinkt die Drehzahl jedoch bei steigender Last, da dann mehr Strom durch den Anker fließt. Ist dieser Drehzahlabfall nicht akzeptabel, sollte eine Regelung mit geschlossenem Regelkreis eingesetzt werden. Auf OEM‑Ebene entscheidet diese Unterscheidung häufig darüber, ob eine Reinigungsmaschine eine hohe Belastung bewältigen kann oder ob eine Pumpe ihren Durchfluss stabil hält.
Aus diesem Grund entwickeln und fertigen wir Gleichstrommotoren sowie Gleichstromgetriebemotoren. Der Motor allein ist nur die Hälfte des Gesamtsystems; auch der Regler, das Getriebe, das Bremssystem und der Rückmeldesensor beeinflussen das endgültige Drehzahlverhalten.
Beginnen Sie mit dem Lastprofil – nicht mit dem Regler
Die Drehzahlregelung beginnt mit einer Frage: Was macht der Motor, wenn sich die Last ändert? Bei einem Kehrmaschinenmotor trifft der Bürstenmotor auf Teppiche, Fliesen und Schmutz; bei einer Pumpe bleibt die Last relativ konstant; bei einem Förderband kann das Drehmoment stark ansteigen, wenn sich Kartons stapeln. Jedes dieser Szenarien beeinflusst die Größe des Motors und die Art der Drehzahlregelung.
Eine typische Denkweise eines Anlageningenieurs könnte folgendermaßen lauten:
- Definieren Sie den erforderlichen Drehzahlbereich an der Abtriebswelle. Ein 250-W‑Gleichstromgetriebemotor mit einem 20:1‑Getriebe liefert beispielsweise nur 50–300 U/min, selbst wenn der Motor theoretisch schneller drehen könnte.
- Ermitteln Sie das maximale Lastdrehmoment bei der niedrigsten Drehzahl. PWM sorgt zwar dafür, dass das Drehmoment jederzeit verfügbar bleibt, doch Motor und Getriebe müssen den Spitzenwert dennoch aushalten.
- Entscheiden Sie, ob die Drehzahl konstant bleiben muss, wenn sich Bodenbeschaffenheit, Stapelhöhe oder Flüssigkeitsviskosität ändern.
- Prüfen Sie, ob der Regler über eine Rückwärtslauf-, Brems- oder Sanftanlauffunktion verfügen muss, um die Maschine zu schützen.
Dieser lastbasierte Ansatz ist in industriellen Steuerungsanwendungen weit verbreitet, wo Gleichstrommotoren zusammen mit Förderern, Rollen und Pumpen eingesetzt werden.
Vier Methoden zur Regelung der Drehzahl von Gleichstrommotoren
Es gibt vier Möglichkeiten, die Drehzahl eines Gleichstrommotors zu verändern. Jede davon bringt unterschiedliche Kompromisse zwischen Kosten, Effizienz und Drehzahlbereich mit sich.
Versorgungsspannungsregelung
Die einfachste Methode besteht darin, die am Motor angelegte Spannung zu ändern. Legt man beispielsweise 12 V an einen 24-V‑Permanentmagnet‑Gleichstrommotor, sinkt die Leerlaufdrehzahl etwa auf die Hälfte. Dies lässt sich im Labor leicht testen, doch ein variabler Gleichstromversorger ist für die meisten Maschinen zu sperrig und teuer. Ein linearer Spannungsregler kann die Spannung senken, aber er wandelt die Differenz in Wärme um. Bei einem Motor, der mehrere Ampere zieht, ist diese Wärme in einem geschlossenen Gehäuse unakzeptabel.
PWM
PWM ist das Arbeitspferd der Drehzahlregelung von Gleichstrommotoren. Ein MOSFET oder IGBT schaltet die Versorgungsspannung mit einer Frequenz von 1 kHz bis 20 kHz ein und aus. Der Tastgrad bestimmt die mittlere Spannung. Bei einem Tastgrad von 50 % an einer 24-V‑Versorgung sieht der Motor eine äquivalente Mittelspannung von etwa 12 V, wobei der Strom jedoch in Pulsen fließt, die das Drehmoment aufrechterhalten. Der Wirkungsgrad kann 90 % oder mehr erreichen, da der Transistor entweder vollständig eingeschaltet oder vollständig ausgeschaltet ist.
Eine H‑Brücke macht PWM noch nützlicher. Sie ermöglicht die Umkehrung des Ausgangsstroms, sodass der Motor in beide Richtungen laufen kann. Zudem erlaubt sie eine dynamische Bremsung, indem die Motorklemmen kurzgeschlossen werden oder der Strom in die Versorgung zurückgespeist wird.
Ankerstromregelung
Die Ankerspannungsregelung ist die klassische Methode für separat erregte Gleichstrommaschinen. Die Erregerwicklung wird mit einer konstanten Spannung versorgt, während die Ankerspannung variiert wird. Dies führt zu einem konstanten Drehmoment unterhalb der Nenndrehzahl. Bei Permanentmagnetmotoren ist diese Methode lediglich ein anderer Name für die Versorgungsspannungsregelung. In beiden Fällen ändert sich die Motordrehzahl mit der Spannung, wobei die Nenndrehzahl des Motors die obere Grenze darstellt.
Flussregelung
Die Flussregelung, auch Feldschwächung genannt, erhöht die Drehzahl über die Nenndrehzahl hinaus, indem der Erregerstrom verringert wird. Sie ist ausschließlich bei Gleichstrommotoren mit Wickelerregung anwendbar. Bei einem Permanentmagnetmotor ist das Erregerfeld fest, sodass eine Flussregelung nicht möglich ist. Wenn höhere Drehzahlen als die Nennleistung eines Motors erforderlich sind, ist in der Regel ein leistungsstärkerer Motor oder eine andere Antriebstopologie die praktischere Lösung.
| Regelverfahren | Motortyp | Efficiency | Best Fit |
|---|---|---|---|
| Versorgungsspannung (linear) | Bürstenbehafteter Permanentmagnet | Low | Labortests, Prototypen mit geringem Stromverbrauch |
| PWM | Bürstenbehaftet und bürstenlos | Hoch | Reinigungsgeräte, Förderbänder, Pumpen |
| Armature voltage control | Getrennt erregter Wicklungsfeldmotor | Medium | Industrielle Konstantdrehmomentantriebe unterhalb der Nenndrehzahl |
| Flux control | Nur Wicklungsfeld | Medium | Höhere Drehzahlen über die Nennbasisdrehzahl hinaus |
Für einen Permanentmagnetmotor bedeutet dies, dass PWM fast immer der richtige Ausgangspunkt ist. Die obenstehende Tabelle zeigt den Unterschied in praktischer Hinsicht.
Offene Schleife vs. geschlossene Schleife bei der Drehzahlregelung von Gleichstrommotoren
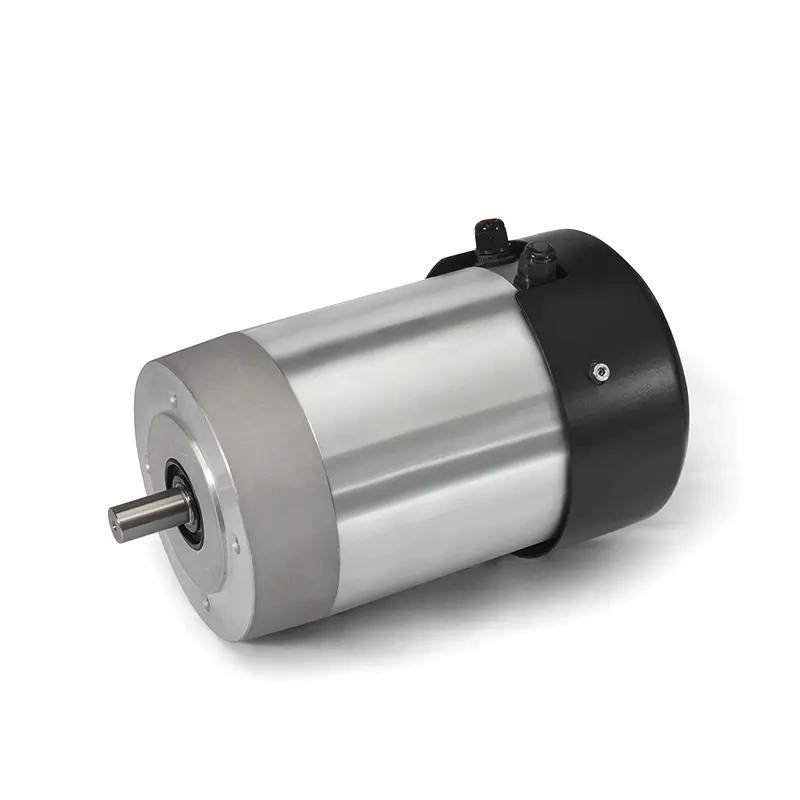
Ein offener PWM‑Regler liefert lediglich die gewählte Durchschnittsspannung. Ist die Last gering und stabil, ändert sich die Motordrehzahl nur unwesentlich. Steigt jedoch das Lastdrehmoment, sinkt die Motordrehzahl, da sowohl der Ankerstrom als auch der Spannungsabfall über den Ankerwicklungen zunehmen. Bei kleinen Permanentmagnetmotoren kann dieser Abfall von Leerlauf bis Volllast 10 % bis 30 % betragen. In manchen Anwendungen ist dies akzeptabel; in anderen beeinflusst es die Produktqualität.
Ein Regelkreis mit Rückführung fügt eine Rückmeldung hinzu. Ein Hall‑Sensor an einem bürstenlosen Motor liefert ein drehzahlabhängiges Signal, das der Regler nutzt, um das PWM‑Tastverhältnis anzupassen. Der Regler vergleicht die tatsächliche Drehzahl mit der Soll‑Drehzahl und erhöht oder senkt das Tastverhältnis. Das Ergebnis ist eine deutlich flacher verlaufende Drehzahl‑Drehmoment‑Kurve. Bei einem bürstenbehafteten Motor funktioniert derselbe Ansatz ebenfalls.
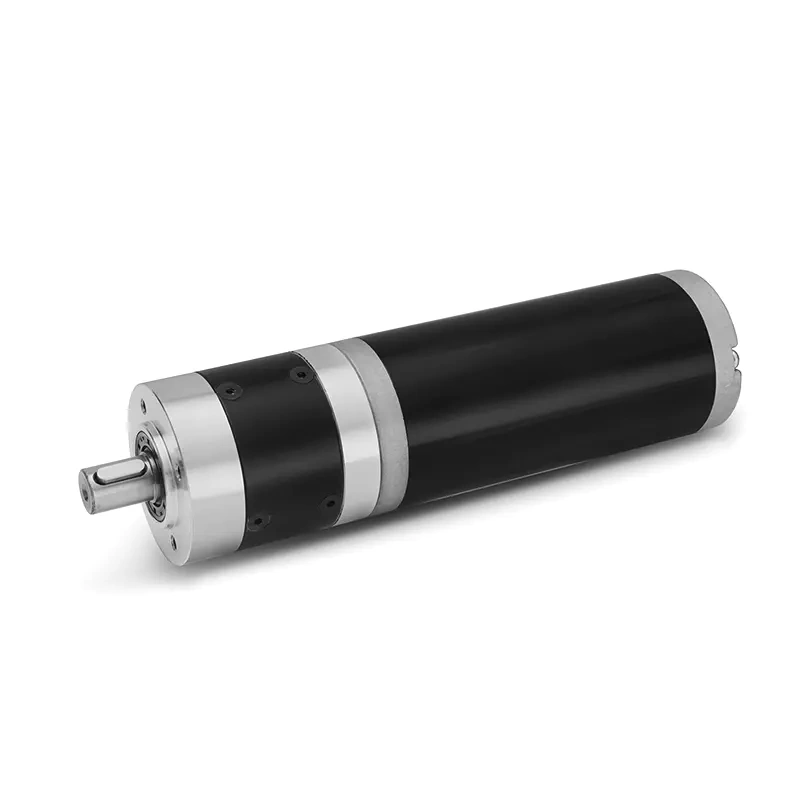
Bürstenlose Getriebemotoren lassen sich besonders einfach im geschlossenen Regelkreis steuern, da die Kommutierungselektronik bereits Informationen zur Rotorposition benötigt. Das Hinzufügen von Hall‑Sensoren oder eines Encoders ist in der Regel unkompliziert. Entscheiden Sie sich für einen bürstenlosen Getriebemotor mit integriertem Regler, liefert der Motorhersteller möglicherweise sowohl Strom‑ als auch Signalkontakte, was die Verdrahtung vereinfacht.
Wenn Sie verschiedene Motoroptionen vergleichen, achten Sie auf die Angaben zur Drehzahlregelung. Offene Regelkreise bei bürstenbehafteten Motoren können eine Toleranz von plus/minus 10 % über die gesamte Lastspanne aufweisen; geschlossene Regelkreise bei bürstenlosen Systemen hingegen ermöglichen eine engere Toleranz, sofern der Regler optimal auf den Motor abgestimmt ist.
Auswahl von Motor und Regler gemeinsam
Die getrennte Auswahl von Motor und Drehzahlregler ist zwar üblich, birgt jedoch Kompatibilitätsprobleme. Der Regler muss in der Lage sein, den Anlaufstrom des Motors zu liefern – nicht nur dessen Nennstrom. Ein Motor, der bei 3500 U/min mit 1 kW bewertet ist, kann beim Anlauf mehrfach diesen Strom ziehen. Liegt die Überstromgrenze des Reglers zu niedrig, schaltet der Antrieb jedes Mal ab, wenn die Maschine startet.
Auch die Spannungsangaben müssen übereinstimmen. Ein bürstenloser Motor mit 48 V kann nicht über einen 24-V‑Regler betrieben werden und dennoch die Nenn-Drehzahl erreichen. Ebenso ist ein Regler mit einer maximalen Ausgangsspannung von 30 V bei einer Versorgungsspannung von 48 V nicht sicher, selbst wenn der Motor dafür ausgelegt ist.
Bei Getriebemotoren wird der Drehzahlbereich an der Abtriebswelle definiert. Ein Motor, der über ein 10:1‑Getriebe 3000 U/min läuft, liefert an der Abtriebswelle 300 U/min. Das Getriebe erhöht zudem das Drehmoment und verlangsamt die dynamische Ansprechzeit. Dies ist häufig vorteilhaft, kann jedoch die Einstellung des Reglers erschweren, wenn die Trägheit hoch ist.
Eine einfache Checkliste für ein OEM‑Geschwindigkeitsregelungspaket sollte Folgendes umfassen:
- Dauerhaftes Drehmoment sowie Spitzendrehmoment an der Abtriebswelle.
- Nenn-Drehzahlbereich sowie die gewünschte Auflösung der Geschwindigkeitsregelung.
- Toleranz der Versorgungsspannung und Stromaufnahme.
- Arbeitszyklus und Umgebungstemperatur.
- Ob eine Rückmeldung erforderlich ist und welche Art von Rückmeldung eingesetzt werden soll.
- Brems- oder Rückwärtslaufanforderungen.
- IP-Schutzart des Motors und der Steuerung.
- Geräusch- und Vibrationsgrenzwerte im Endprodukt.
Drehzahlregelung in einem echten OEM-Paket
Nehmen wir als Beispiel einen batteriebetriebenen Kehrmaschine. Der Bürstenmotor ist ein Permanentmagnet-Gleichstrommotor mit Getriebeuntersetzung. Die Versorgungsspannung beträgt 48 V aus einem Batteriepack, und die Bürstendrehzahl muss zwischen 150 und 300 U/min liegen, wenn die Bürste auf unterschiedliche Bodenoberflächen trifft. Ein offener Regelkreis mit PWM‑Steuerung würde zwar einen angenehmen Drehzahlbereich ermöglichen, doch die Drehzahl würde auf dicken Teppichen abfallen.
Durch die Integration eines Hall-Sensors oder eines Tachometers kann der Regler entsprechend kompensieren. Der Motorstrom steigt, wenn die Last zunimmt; der Regler erkennt, dass die Drehzahl abnimmt, und erhöht sofort das Tastverhältnis. Soll der Motor umkehrbar sein, bietet eine H‑Brücke diese Funktion. Muss das Antriebssystem zudem schnell zum Stillstand gebracht werden, kann die dynamische Bremsung in denselben Regler integriert werden.
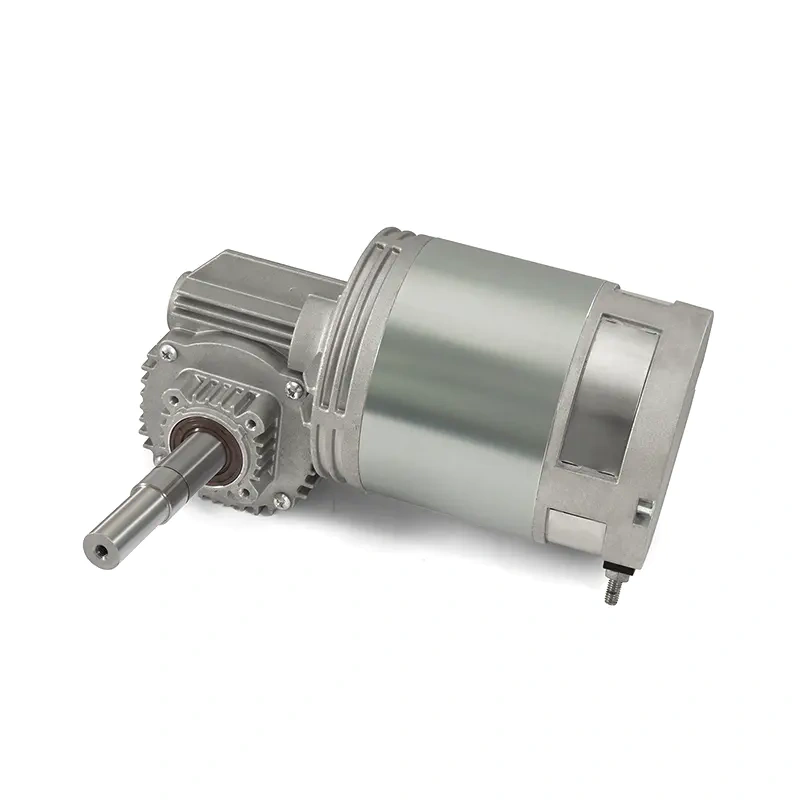
Für ein Antriebsrad an einer mobilen Maschine bietet sich ein Motor-Transaxle an, bei dem Motor und Getriebe in einem Gehäuse untergebracht sind. Die gleichen Prinzipien der Drehzahlregelung gelten auch hier, jedoch ist die mechanische Integration einfacher. In diesem Fall hängt die Auswahl des Reglers von den Spannungs‑ und Strombelastbarkeiten des Transaxles ab.
Abschließende Überlegungen beim Kauf von Komponenten zur Drehzahlregelung für Gleichstrommotoren
Wenn Sie einem Motorenlieferanten Ihre Anforderungen an die Drehzahlregelung schildern, sollten Sie nicht nur Spannung und Drehzahl angeben. Der Lieferant benötigt das Lastmoment bei der geforderten Drehzahl, das Tastverhältnis sowie die verfügbare Versorgungsspannung. Mit diesen Angaben kann ein erfahrener Hersteller Motor, Getriebe und Regler als Gesamtpaket empfehlen.
In unserem Arbeitsbereich ist der häufigste Fehler, einen Motor zu wählen, der zwar mit der richtigen Nenn-Drehzahl läuft, jedoch über den gesamten Drehzahlbereich kein ausreichendes Drehmoment bereitstellen kann. Der zweite häufige Fehler besteht darin, einen Regler mit zu geringem Stromreservebereich auszuwählen. Zudem vergessen viele Ingenieure, die thermische Grenze des Motors bei kontinuierlichem PWM-Betrieb bei niedriger Drehzahl zu prüfen, da dort der Lüftereffekt der Motorwelle reduziert ist.
Wenn Sie für Reinigungsgeräte, Logistiksysteme, medizinische Geräte oder industrielle Steuerungen konstruieren, spielt die Regelung der DC motor Drehzahl keine Einheitslösung. Es handelt sich vielmehr um eine systematische Entscheidung: Motor, Getriebe, Rückmeldung und Antrieb müssen gemeinsam dimensioniert werden.
 German
 English
 French
 Italian
 Spanish
 Russian
 Polish
 Dutch