Podsumowanie
Jeśli kontrolujesz prędkość silnika prądu stałego, najlepsza metoda zależy od tego, czy potrzebujesz stałej prędkości przy zmiennej obciążeniu, czy prostej, regulowanej prędkości przy znanym obciążeniu. W większości przypadków PWM jest właściwym wyborem, ponieważ umożliwia regulację średniego napięcia na armaturze bez strat energii w postaci ciepła. Działa zarówno z silnikami prądu stałego szczotkowymi, jak i bezszczotkowymi.
W przypadku silników prądu stałego z magnesami trwałymi prędkość jest w przybliżeniu proporcjonalna do podanego napięcia, jednak silnik zwalnia również przy wzroście obciążenia, ponieważ przez armaturę przepływa większy prąd. Jeśli taki spadek prędkości jest nieakceptowalny, należy dodać sprzężenie zwrotne w pętli zamkniętej. Na poziomie producenta urządzeń to rozróżnienie często decyduje o tym, czy maszyna czyszcząca poradzi sobie z dużym obciążeniem, czy pompa utrzyma stabilny przepływ.
Z tego powodu konstruujemy silniki prądu stałego oraz silniki prądu stałego z przekładnią. Sam silnik stanowi tylko połowę całości. Ostateczne zachowanie prędkości zależy również od sterownika, przekładni, układu hamowania oraz czujnika sprzężenia zwrotnego.
Zacznij od profilu obciążenia, a nie od sterownika
Kontrola prędkości rozpoczyna się od pytania: co robi silnik, gdy zmienia się obciążenie? W odkurzaczu silnik szczotkowy napotyka dywan, płytki i odpady. W pompie obciążenie jest stosunkowo stabilne. Na przenośniku moment obrotowy może gwałtownie wzrosnąć, gdy kupy kartonów gromadzą się jedna na drugiej. Każdy z tych scenariuszy wpływa na dobór odpowiedniej mocy silnika oraz typu systemu regulacji prędkości.
Typowa droga myślenia inżyniera zajmującego się projektowaniem urządzeń może wyglądać następująco:
- Określ wymagany zakres prędkości na wałku napędzanym. Silnik prądu stałego z przekładnią o mocy 250 W i przekładni 20:1 może osiągać tylko 50–300 obr/min, nawet jeśli sam silnik potrafi pracować szybciej.
- Zidentyfikuj maksymalny moment obrotowy przy najniższej prędkości. PWM zapewnia dostępność momentu, ale silnik i przekładnia muszą być w stanie wytrzymać szczytowe obciążenie.
- Zdecyduj, czy prędkość musi pozostawać stała, gdy zmienia się stan podłogi, wysokość stosu lub lepkość płynu.
- Ustal, czy sterownik powinien umożliwiać cofanie, hamowanie lub łagodne uruchamianie, aby chronić maszynę.
Ten podejście oparte na obciążeniu jest powszechne w aplikacjach przemysłowych, gdzie silniki prądu stałego współpracują z przenośnikami, rolkami i pompami.
Cztery metody regulacji prędkości silnika prądu stałego
Istnieją cztery sposoby zmiany prędkości silnika prądu stałego. Każdy z nich charakteryzuje się innym zestawem kompromisów między kosztem, efektywnością i zakresem prędkości.
Kontrola napięcia zasilania
Najprostsza metoda polega na zmianie napięcia dostarczanego do silnika. Jeśli podasz 12 V do silnika prądu stałego z magnesami trwałymi z napięciem znamionowym 24 V, prędkość bez obciążenia spadnie w przybliżeniu o połowę. Jest to łatwe do przetestowania w laboratorium, jednak zmienny zasilacz prądu stałego jest zbyt duży i kosztowny dla większości maszyn. Regulator liniowy może obniżyć napięcie, ale różnica zostaje rozproszona w postaci ciepła. Dla silnika pobierającego kilka amperów takie ciepło jest niedopuszczalne w hermetycznie zamkniętej obudowie.
PWM
PWM jest podstawowym narzędziem do regulacji prędkości silników prądu stałego. Tranzystor MOSFET lub IGBT włącza i wyłączają zasilanie z częstotliwością od 1 kHz do 20 kHz. Cykl roboczy określa średnią wartość napięcia. Przy cyklu roboczym 50% przy zasilaniu 24 V, silnik otrzymuje równoważne średnie napięcie około 12 V, jednak prąd dostarczany jest pulsami, co zapewnia stały moment obrotowy. Wydajność może osiągać 90% lub więcej, ponieważ tranzystor jest albo całkowicie włączony, albo całkowicie wyłączony.
Most H umożliwia jeszcze bardziej efektywne wykorzystanie PWM. Pozwala on na odwracanie kierunku prądu wyjściowego, dzięki czemu silnik może pracować w obu kierunkach. Dodatkowo umożliwia hamowanie dynamiczne poprzez zwarcie końcówek silnika lub regeenerację prądu z powrotem do zasilania.
Kontrola napięcia armatury
Regulacja napięcia na armaturze to podstawowa metoda stosowana w silnikach prądu stałego z oddzielnym wzbudzaniem. Zawijka pola zasilana jest stałym napięciem, natomiast napięcie na armaturze jest regulowane. Daje to stały moment obrotowy poniżej prędkości bazowej. W przypadku silników z magnesami trwałymi ta metoda jest po prostu innym nazewnictwem dla regulacji napięcia zasilającego. W obu przypadkach prędkość silnika zmienia się wraz ze zmianą napięcia, a nominalna prędkość silnika stanowi górny limit.
Kontrola strumienia magnetycznego
Regulacja strumienia magnetycznego, zwana również osłabianiem pola, zwiększa prędkość ponad wartość bazową poprzez zmniejszenie prądu w polu. Stosowana jest wyłącznie w silnikach prądu stałego z nawiniętym polem. W silniku z magnesami trwałymi pole jest stałe, więc regulacja strumienia magnetycznego jest niemożliwa. Jeśli potrzebna jest prędkość przekraczająca nominalną wartość silnika, zwykle bardziej praktycznym rozwiązaniem jest zastosowanie większego silnika lub innej topologii układu napędowego.
| Metoda regulacji | Typ silnika | Efficiency | Best Fit |
|---|---|---|---|
| Napięcie zasilania (liniowe) | Szczotkowy silnik z magnesami trwałymi | Niski | Badania laboratoryjne, prototypy o niskim poborze mocy |
| PWM | Szczotkowy i bezszczotkowy | Wysoki | Urządzenia do czyszczenia, przenośniki, pompy |
| Armature voltage control | Wytwarzanie pola magnetycznego z oddzielnym wzbudzaniem | Medium | Przemysłowe napędy o stałym momencie obrotowym poniżej prędkości nominalnej |
| Flux control | Tylko pola nawinięte | Medium | Wyższe prędkości powyżej nominalnej prędkości podstawowej |
W przypadku silnika z magnesami trwałymi oznacza to, że PWM jest niemal zawsze odpowiednim punktem wyjścia. Powyższa tabela pokazuje tę różnicę w praktycznych warunkach.
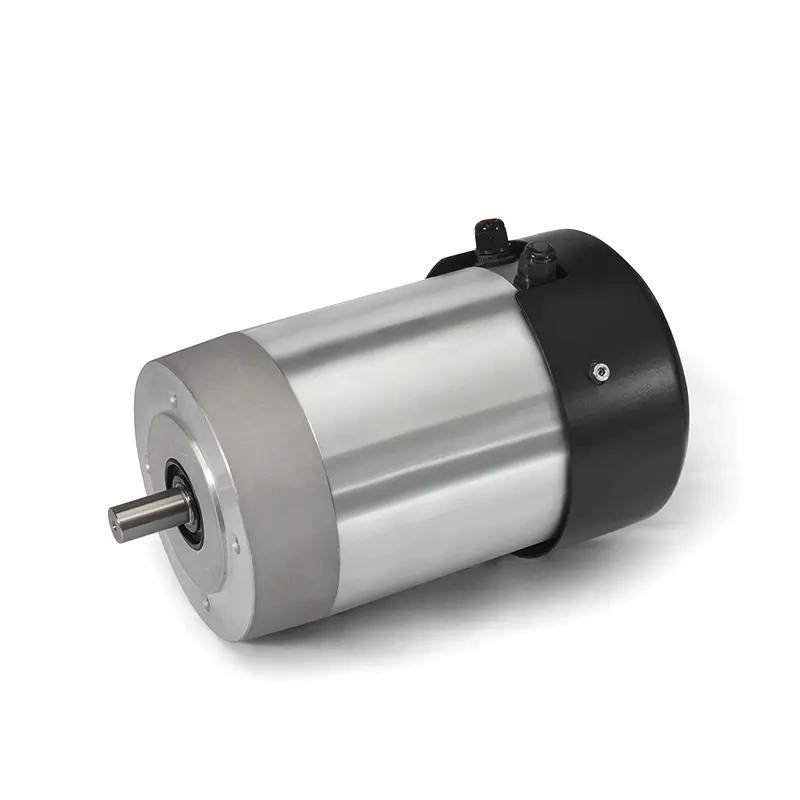
Regulacja prędkości silnika DC – pętla otwarta vs pętla zamknięta
Otwarty regulator PWM po prostu dostarcza wybraną średnią wartość napięcia. Jeśli obciążenie jest lekkie i stałe, prędkość silnika zmienia się bardzo niewiele. Jednak gdy moment obciążenia wzrasta, prędkość silnika spada, ponieważ rośnie zarówno prąd armatury, jak i spadek napięcia na uzwojeniach armatury. W małym silniku z magnesami trwałymi ten spadek może wynosić od 10% do 30% w zakresie od bezobciążenia do pełnego obciążenia. W niektórych zastosowaniach jest to akceptowalne; w innych wpływa na jakość produktu.
Regulator pętli zamkniętej dodaje sprzężenie zwrotne. Czujnik Hall umieszczony w silniku bezszczotkowym dostarcza sygnał zależny od prędkości, który regulator wykorzystuje do regulacji cyklu pracy PWM. Regulator porównuje rzeczywistą prędkość z ustawioną i odpowiednio zwiększa lub zmniejsza cykl pracy. Efektem jest znacznie bardziej płaska krzywa prędkość–moment obrotowy. Podobny sposób działania działa również w przypadku silnika szczotkowego z enkoderem.
Silniki bezszczotkowe z przekładnią są szczególnie łatwe do regulacji w pętli zamkniętej, ponieważ elektronika komutacji już potrzebuje informacji o położeniu wirnika. Dodanie czujników Hall lub enkodera zwykle jest proste. Jeśli wybierzesz silnik bezszczotkowy z przekładnią z zintegrowanym kontrolerem, dostawca silnika może zapewnić zarówno złącza zasilające, jak i sygnalizacyjne, co uprości instalację przewodów.
Podczas porównywania różnych opcji silników zwracaj uwagę na specyfikację regulacji prędkości. Silniki szczotkowe w pętli otwartej mogą mieć tolerancję ±10% w zależności od obciążenia; systemy bezszczotkowe w pętli zamkniętej umożliwiają utrzymanie ciasniejszego zakresu, jeśli kontroler zostanie dopasowany do konkretnego silnika.
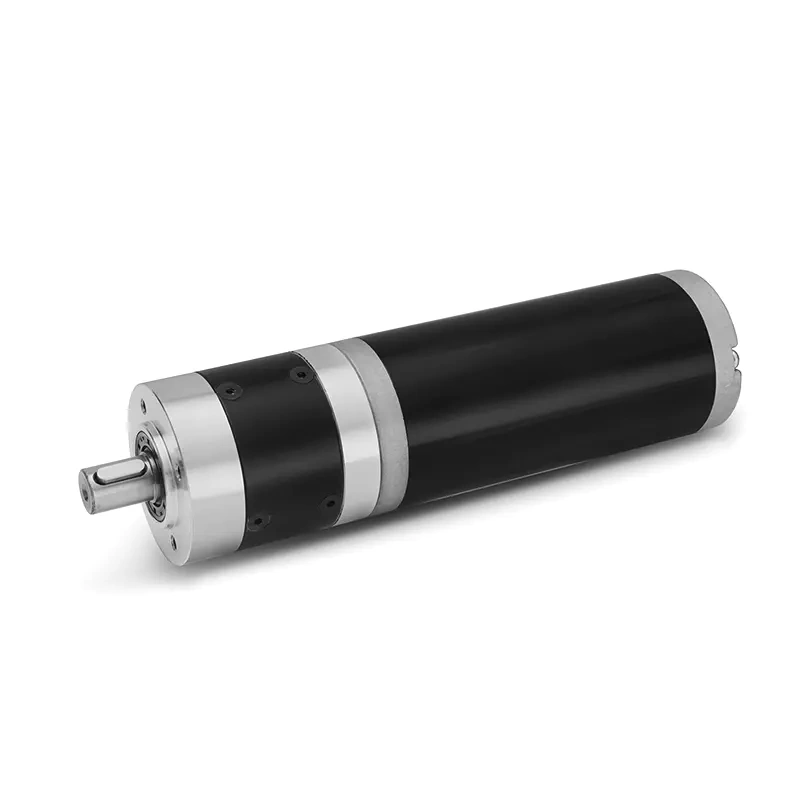
Wybór silnika i kontrolera razem
Odrębny wybór silnika i regulatora prędkości jest częsty, ale stwarza problemy z kompatybilnością. Regulator musi być w stanie dostarczyć prąd zatrzymania silnika, a nie tylko jego nominalny prąd. Silnik, który ma moc 1 kW przy 3500 obr/min, może pobierać kilkukrotnie większy prąd podczas rozruchu. Jeśli limit przepięciowy regulatora jest zbyt niski, układ napędowy będzie wyłączał się za każdym razem, gdy maszyna uruchamia się.
Dopuszczalne wartości napięcia również muszą się ze sobą zgadzać. Silnik bezszczotkowy o napięciu 48 V nie może pracować z kontrolerem o napięciu 24 V i jednocześnie osiągać nominalnej prędkości obrotowej. Podobnie, kontroler o maksymalnym napięciu 30 V nie jest bezpieczny przy zasilaniu 48 V, nawet jeśli silnik jest na to przystosowany.
W przypadku silników z przekładnią zakres prędkości określa się na wałku wyjściowym. Silnik pracujący z prędkością 3000 obr/min przez przekładnię o skośnym przełożeniu 10:1 daje 300 obr/min na wyjściu. Przekładnia zwiększa również moment obrotowy i spowalnia reakcję dynamiczną. Często jest to zaleta, ale może utrudnić regulację kontrolera, zwłaszcza gdy inercja jest wysoka.
Prosty zestaw punktów do sprawdzenia w pakiecie OEM do regulacji prędkości powinien obejmować:
- Ciągły moment obrotowy oraz szczytowy moment obrotowy na wałku wyjściowym.
- Nominalny zakres prędkości oraz rozdzielczość regulacji prędkości, jakiej potrzebujesz.
- Dopuszczalne wahania napięcia zasilającego oraz pobór prądu.
- Cykl pracy i temperatura otoczenia.
- Czy wymagana jest informacja zwrotna i jaki typ.
- Wymagania dotyczące hamowania lub odwracania obrotów.
- Klasa szczelności silnika i sterownika.
- Ograniczenia dotyczące hałasu i drgań w finalnym produkcie.
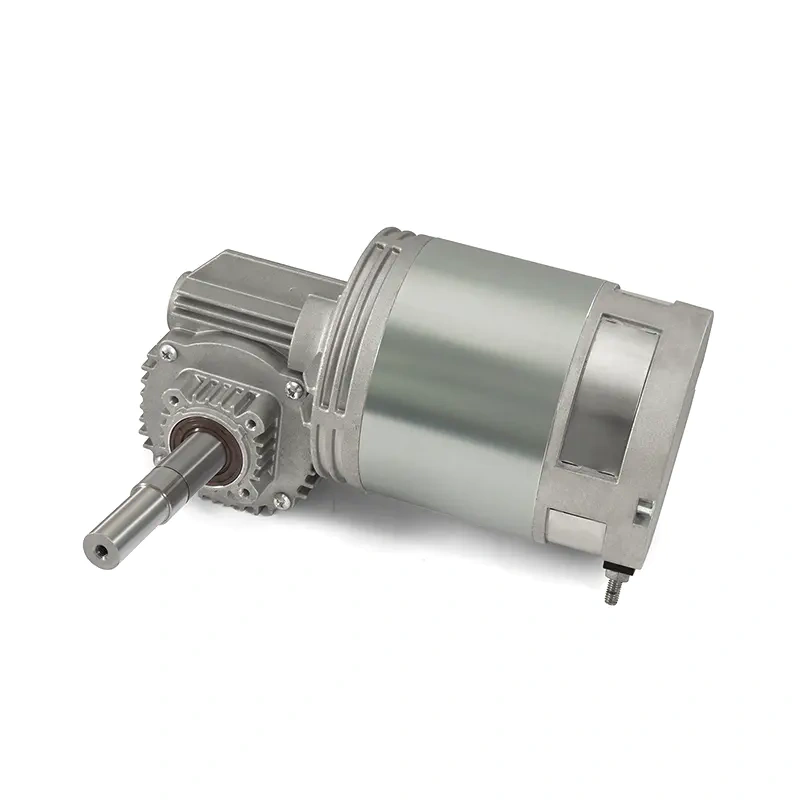
Regulacja prędkości w prawdziwym pakiecie OEM
Weźmy na przykład zamiatarkę zasilaną akumulatorem. Silnik szczotkowy jest silnikiem prądu stałego z magnesami trwałymi i redukcją z przekładnią. Zasilanie stanowi 48 V z zestawu akumulatorów, a prędkość szczotki musi pozostawać między 150 a 300 obr/min, gdy szczotka styka się z różnymi powierzchniami podłogowymi. Kontroler PWM w pętli otwartej zapewnia komfortowy zakres prędkości, jednak na grubych dywanach prędkość znacznie spada.
Dodanie czujnika Halla lub tachometru pozwala regulatorowi na kompensację. Prąd silnika wzrasta wraz ze wzrostem obciążenia; regulator zauważa spadek prędkości i natychmiast zwiększa cykl pracy. Jeśli silnik ma być odwracalny, możliwość taką zapewnia mostek H. Jeśli napęd musi również szybko się zatrzymać, hamowanie dynamiczne może stanowić część tego samego regulatora.
W przypadku koła napędowego w maszynie mobilnej rozwiązaniem może być przekładnia silnikowa, która łączy silnik i przekładnię w jednym obudowie. Zasady regulacji prędkości pozostają te same, ale integracja mechaniczna jest prostsza. W takim przypadku wybór regulatora wiąże się z parametrami napięcia i prądu przekładni.
Ostateczne uwagi dotyczące zakupu komponentów do regulacji prędkości silników DC
Opisując swoje wymagania dotyczące regulacji prędkości dostawcy silników, unikaj podawania tylko wartości napięcia i liczby obrotów na minutę. Dostawca potrzebuje danych o momencie obciążenia przy wymaganej prędkości, cyklu pracy oraz dostępnej wartości napięcia zasilającego. Mając te informacje, doświadczony producent może polecić zestaw silnika, przekładni i regulatora jako całości.
W naszej branży najczęstszym błędem jest wybranie silnika pracującego zgodnie z nominalną prędkością, ale niezdolnego do dostarczenia odpowiedniego momentu we wszystkich zakresach prędkości. Drugim częstym błędem jest wybór regulatora z zbyt małym zapasem prądu. Po trzecie, wielu inżynierów zapomina sprawdzić granicę termiczną silnika podczas ciągłej pracy w trybie PWM przy niskich prędkościach, gdy efekt wentylacyjny wału silnika jest znacznie zmniejszony.
Jeśli projektujesz urządzenia do czyszczenia, systemy logistyczne, sprzęt medyczny lub systemy sterowania przemysłowe, kontrola DC motor prędkości nie jest rozwiązaniem uniwersalnym. To decyzja systemowa. Silnik, przekładnia, system sprzężenia zwrotnego i układ napędowy powinny być dopasowane wspólnie.
 Polish
 English
 German
 French
 Italian
 Spanish
 Russian
 Dutch