Основные выводы
Если вы управляете скоростью двигателя постоянного тока, наиболее подходящий метод зависит от того, требуется ли вам фиксированная скорость при изменяющейся нагрузке или простая регулируемая скорость при известной нагрузке. В большинстве случаев правильным выбором является ШИМ‑управление, поскольку оно позволяет регулировать среднее напряжение якоря, не рассеивая энергию в виде тепла. Оно подходит как для коллекторных, так и для бесщёточных двигателей постоянного тока.
Для двигателей постоянного тока с постоянными магнитами скорость примерно пропорциональна приложенному напряжению, однако при увеличении нагрузки скорость снижается, поскольку через якорь протекает больший ток. Если такое падение скорости недопустимо, следует добавить замкнутую систему обратной связи. На уровне производителя это часто определяет, сможет ли устройство для очистки справиться с большой нагрузкой или будет ли насос обеспечивать стабильный расход.
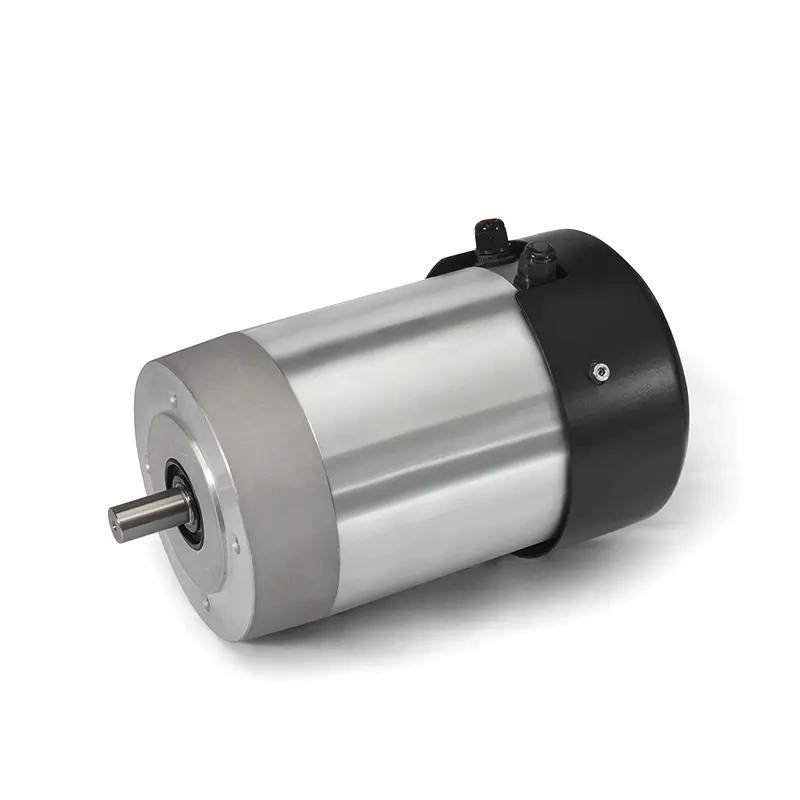
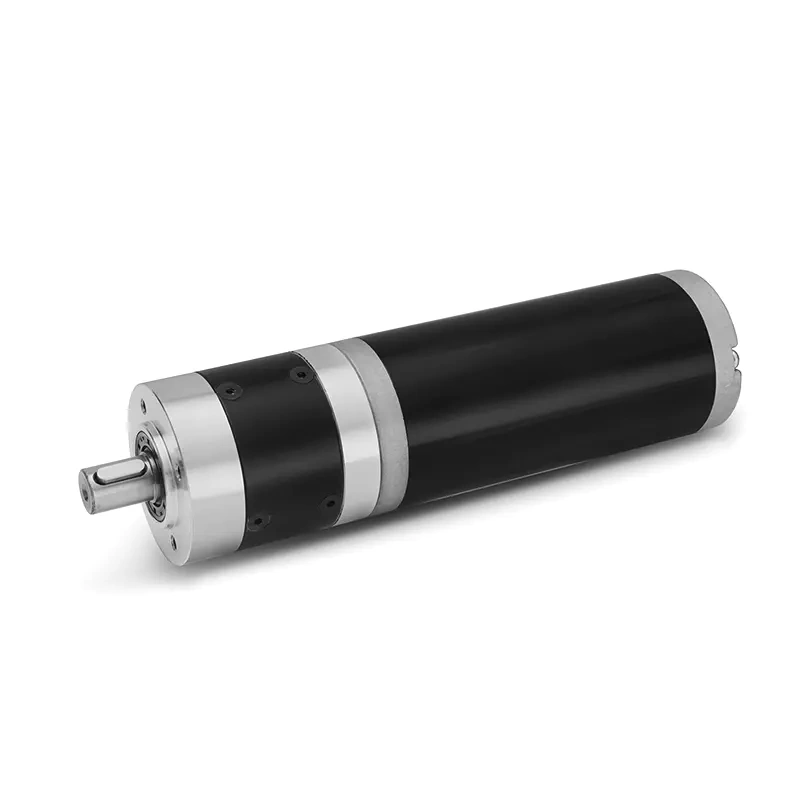
По этой причине мы разрабатываем двигатели постоянного тока и редукторные двигатели постоянного тока. Сам двигатель — лишь половина всего комплекса; контроллер, редуктор, система торможения и датчик обратной связи также играют важную роль в конечном поведении скорости.
Начните с профиля нагрузки, а не с контроллера
Управление скоростью начинается с вопроса: что происходит с двигателем при изменении нагрузки? На уборочной машине щёточный двигатель сталкивается с ковровым покрытием, плиткой и различным мусором. На насосе нагрузка относительно стабильна. На конвейере крутящий момент может резко возрастать, когда скапливаются коробки. Каждый из этих случаев требует подбора соответствующего размера двигателя и типа системы управления скоростью.
Типичный ход мыслей инженера по оборудованию может быть следующим:
- Определите требуемый диапазон выходной скорости на ведомом валу. Редукторный двигатель постоянного тока мощностью 250 Вт с передаточным числом 20:1 может развивать лишь 50–300 об/мин, даже если сам двигатель способен вращаться быстрее.
- Установите максимальный крутящий момент при минимальной скорости. ШИМ‑управление сохраняет возможность поддержания необходимого крутящего момента, однако двигатель и редуктор всё равно должны выдерживать пиковую нагрузку.
- Решите, должна ли скорость оставаться постоянной при изменении состояния пола, высоты накопления или вязкости жидкости.
- Определите, нужен ли контроллер функции реверса, торможения или плавного пуска для защиты оборудования.
Такой подход, основанный на нагрузке, широко применяется в промышленных системах управления, где двигатели постоянного тока работают с конвейерами, роликами и насосами.
Четыре метода управления скоростью двигателя постоянного тока
Существуют четыре способа изменения скорости двигателя постоянного тока. Каждый из них предполагает определённый компромисс между стоимостью, эффективностью и диапазоном скоростей.
Управление напряжением питания
Самый простой метод — изменение подаваемого на двигатель напряжения. Если подать 12 В на двигатель постоянного тока с постоянными магнитами, рассчитанный на 24 В, скорость без нагрузки упадёт примерно до половины. Этот метод легко проверить в лаборатории, однако переменный источник питания постоянного тока слишком громоздок и дорог для большинства установок. Линейный регулятор может понизить напряжение, но при этом рассеивает разницу в виде тепла. Для двигателя, потребляющего несколько ампер, такое тепло недопустимо в герметичном корпусе.
PWM
ШИМ — основной инструмент управления скоростью двигателя постоянного тока. МОП‑транзистор или IGBT включает и отключает питание с частотой от 1 кГц до 20 кГц. Скважность определяет среднее напряжение. При скважности 50% на источнике питания 24 В двигатель воспринимает эквивалентное среднее напряжение около 12 В, при этом ток подаётся импульсами, что обеспечивает стабильный крутящий момент. КПД может достигать 90% и выше, поскольку транзистор либо полностью открыт, либо полностью закрыт.
H‑мост делает ШИМ ещё более полезным. Он позволяет изменять направление тока на выходе, благодаря чему двигатель может вращаться в обоих направлениях. Кроме того, он обеспечивает динамическое торможение путём замыкания выводов двигателя или рекуперации тока обратно в источник питания.
Управление напряжением якоря
Управление напряжением якоря — классический метод для двигателей постоянного тока с независимым возбуждением. Обмотка возбуждения питается постоянным напряжением, тогда как напряжение якоря регулируется. Это обеспечивает постоянный крутящий момент при оборотах ниже базового значения. Для двигателей с постоянными магнитами этот метод представляет собой просто другой способ управления напряжением питания. В любом случае скорость двигателя изменяется пропорционально напряжению, а номинальная скорость является верхним пределом.
Управление потоком
Управление потоком, также называемое ослаблением поля, повышает скорость выше базового значения за счёт уменьшения тока возбуждения. Этот метод применим только к двигателям постоянного тока с обмоткой возбуждения. В двигателе с постоянными магнитами поле фиксировано, поэтому управление потоком невозможно. Если требуется скорость выше номинальной, обычно целесообразнее использовать двигатель большей мощности или другую схему привода.
| Метод управления | Тип двигателя | Efficiency | Best Fit |
|---|---|---|---|
| Напряжение питания (линейное) | Щёточный с постоянными магнитами | Низкий | Лабораторные испытания, низкомощные прототипы |
| PWM | Щёточный и бесщёточный | Высокий | Оборудование для очистки, конвейеры, насосы |
| Armature voltage control | С отдельным возбуждением обмотки поля | Medium | Промышленные приводы с постоянным крутящим моментом при скоростях ниже номинальной |
| Flux control | Только с обмоткой возбуждения | Medium | Более высокие скорости сверх номинальной базовой скорости |
Для двигателя с постоянными магнитами это означает, что ШИМ почти всегда является правильным исходным подходом. Приведённая выше таблица наглядно демонстрирует разницу в практическом выражении.
Регулирование скорости двигателя постоянного тока: открытый контур против замкнутого контура
Контроллер ШИМ в открытом контуре просто подаёт выбранное среднее напряжение. Если нагрузка невелика и стабильна, скорость двигателя изменяется лишь незначительно. Однако при увеличении момента нагрузки скорость падает, поскольку растут ток якоря и падение напряжения на обмотках якоря. В небольшом двигателе с постоянными магнитами это снижение может составлять от 10% до 30% — от холостого хода до полной нагрузки. В некоторых случаях такое поведение допустимо; в других же оно влияет на качество конечного продукта.
Контроллер замкнутого контура включает обратную связь. На бесщёточном двигателе датчик Холла выдаёт сигнал, зависящий от скорости, который используется контроллером для корректировки скважности ШИМ. Контроллер сравнивает фактическую скорость с заданной и соответственно повышает или понижает скважность. В результате получается гораздо более стабильная характеристика «скорость–крутящий момент». Аналогичный подход применяется и для щёточных двигателей при наличии энкодера.
Бесщёточные редукторные двигатели особенно легко управляются в замкнутом контуре, поскольку электроника коммутации уже требует информации о положении ротора. Добавление датчиков Холла или энкодера обычно не представляет сложностей. Если выбрать бесщёточный редукторный двигатель со встроенным контроллером, поставщик может предоставить как силовые, так и сигнальные разъёмы, что значительно упрощает монтаж проводки.
Сравнивая варианты двигателей, обращайте внимание на параметры регулирования скорости. Щёточные двигатели в открытом контуре могут иметь допуск ±10% при изменении нагрузки; системы бесщёточных двигателей в замкнутом контуре способны поддерживать более жёсткий диапазон, если контроллер настроен именно под данный двигатель.
Выбор двигателя и контроллера вместе
Часто двигатель и контроллер подбирают отдельно, однако это создаёт проблемы совместимости. Контроллер должен быть способен выдавать ток, необходимый для запуска двигателя, а не только его номинальный ток. Двигатель, рассчитанный на 1 кВт при 3500 об/мин, может потреблять во время пуска в несколько раз больший ток. Если ограничение по току в контроллере слишком низкое, привод будет отключаться каждый раз при запуске машины.
Номинальные значения напряжения также должны совпадать. Бесщёточный двигатель на 48 В нельзя запускать от контроллера на 24 В и при этом достичь номинальной скорости. Аналогично, контроллер с максимальным напряжением 30 В не будет безопасен при питании от источника на 48 В, даже если двигатель рассчитан на это напряжение.
Для моторов с редуктором диапазон скоростей задаётся на выходном валу. Если двигатель работает со скоростью 3000 об/мин через редуктор с передаточным числом 10:1, то на выходе получится 300 об/мин. Редуктор также увеличивает крутящий момент и замедляет динамический отклик. Это часто является преимуществом, однако при высокой инерции может осложнять настройку контроллера.
Простой чек‑лист для OEM‑решения по управлению скоростью должен включать:
- Непрерывный и пиковую величины крутящего момента на выходном валу.
- Номинальный диапазон скоростей и требуемое разрешение регулирования скорости.
- Допустимые отклонения напряжения питания и ток потребления.
- Рабочий цикл и температура окружающей среды.
- Необходимость обратной связи и её тип.
- Требования к торможению или реверсу.
- Степень защиты двигателя и контроллера по стандарту IP.
- Предельные значения шума и вибрации в конечном продукте.
Управление скоростью в реальном OEM‑решении
Возьмём, к примеру, аккумуляторную уборочную машину. Щёточный двигатель — это двигатель постоянного тока с постоянными магнитами и редукторным снижением. Питание осуществляется от батарейного блока напряжением 48 В, а скорость щётки должна оставаться в пределах 150–300 об/мин при контакте с различными типами напольных покрытий. Контроллер ШИМ в открытом контуре обеспечит приемлемый диапазон скоростей, но на плотных коврах скорость будет заметно снижаться.
Добавление датчика Холла или тахометра позволяет контроллеру осуществлять компенсацию. Ток двигателя возрастает при увеличении нагрузки; контроллер фиксирует снижение скорости и немедленно повышает скважность импульсов. Если требуется возможность реверса двигателя, такую функцию обеспечивает H‑мост. Если привод также должен быстро останавливаться, в состав того же контроллера может быть включено динамическое торможение.
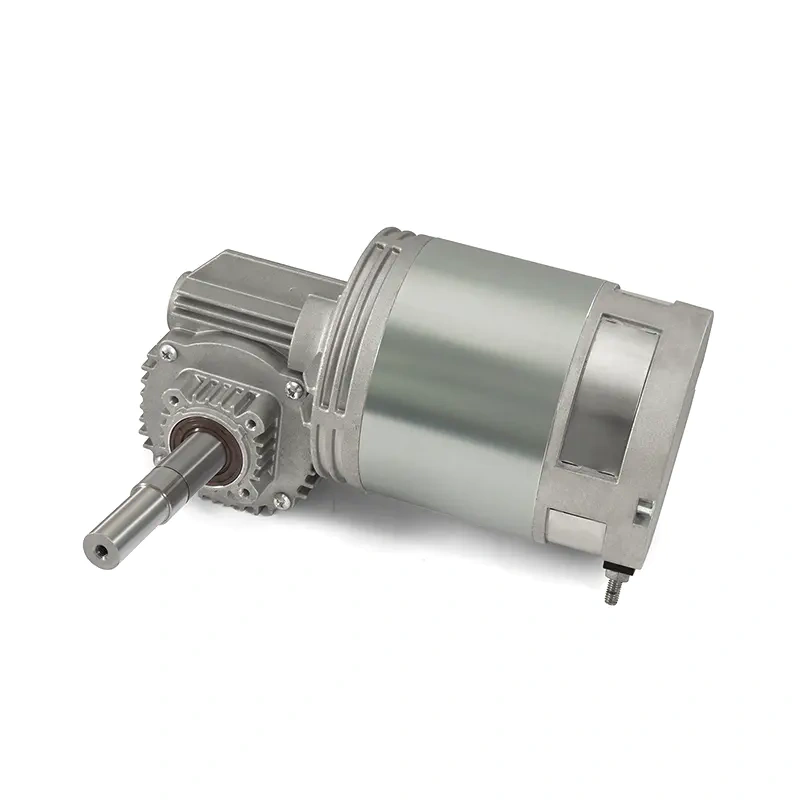
Для ведущего колеса мобильной машины решение может заключаться в использовании мотор-трансаксиала, объединяющего двигатель и редуктор в одном корпусе. Принципы регулирования скорости остаются теми же, однако механическая интеграция оказывается проще. В этом случае выбор контроллера определяется номинальными значениями напряжения и тока трансаксиала.
Заключительные соображения при покупке компонентов для управления скоростью двигателей постоянного тока
Описывая поставщику электродвигателей свои требования к системе регулирования скорости, не ограничивайтесь указанием лишь напряжения и числа оборотов в минуту. Поставщику необходимы данные о моменте нагрузки на требуемой скорости, скважности импульсов и доступном напряжении питания. Имея эти параметры, опытный производитель сможет предложить комплект из двигателя, редуктора и контроллера как единое решение.
В нашей сфере наиболее распространённая ошибка — выбор двигателя, работающего на номинальной скорости, но не способного развивать требуемый момент во всём диапазоне скоростей. Вторая распространённая ошибка — выбор контроллера с недостаточным запасом по току. В-третьих, многие инженеры забывают проверить тепловые ограничения двигателя при непрерывной работе в режиме ШИМ на низких оборотах, когда эффективность вентиляции за счёт вращения вала двигателя снижается.
Если вы разрабатываете решения для уборочной техники, логистических систем, медицинского оборудования или промышленных систем управления, контроль DC motor скорости — это не универсальное решение. Это комплексное системное решение. Двигатель, редуктор, система обратной связи и привод должны подбираться совместно.
 Russian
 English
 German
 French
 Italian
 Spanish
 Polish
 Dutch